Matéria do MAP1: Temas 1, 2 e 3 das aulas teóricas. Cobre os fundamentos dos SIG, o modelo vetorial (geometrias, topologia, operações de análise espacial), o modelo matricial (álgebra de mapas, interpolação, reamostragem) e a comparação vetorial/matricial.
Cada secção tem: teoria explicada → tabelas de síntese → exemplos e armadilhas. Usa o resumo para a teoria, o Guia para os padrões do exame.
Mapa da Matéria
Tema
Assunto
Conceito central
1
Introdução aos SIG
Componentes, IG, camadas, análise
2
Modelo Vetorial
Geometrias, topologia, operações de sobreposição
3
Modelo Matricial
Álgebra de mapas, interpolação, reamostragem
Fio condutor
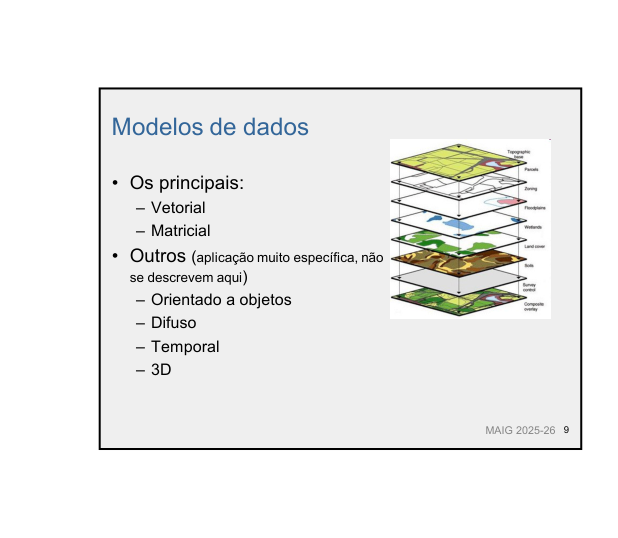
O SIG organiza o mundo em camadas temáticas. Cada camada usa um modelo de dados — vetorial (entidades discretas com fronteiras definidas) ou matricial (grelha de células). As operações de análise espacial combinam camadas para responder a questões geográficas.
1. Introdução aos Sistemas de Informação Geográfica
Definição e Componentes
Definição
SIG são sistemas computacionais projetados para a entrada, armazenamento, análise e exposição de informação espacial.
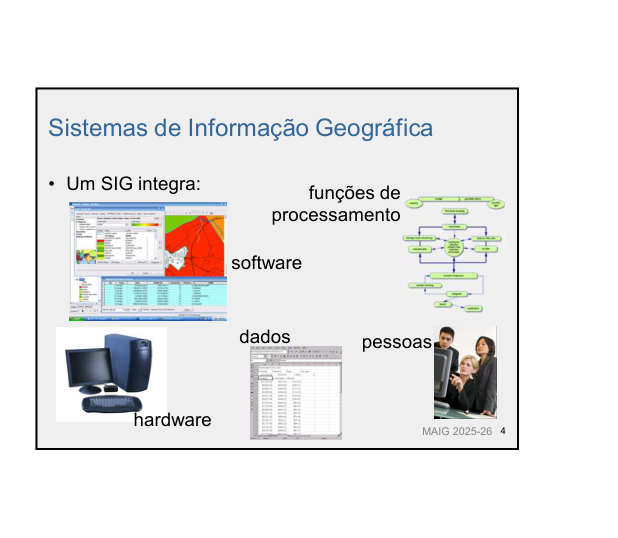
Cinco componentes de um SIG
Componente
Descrição
Hardware
Computadores, servidores, dispositivos de armazenamento
Software
Programas SIG (ex: ArcGIS, QGIS) com ferramentas de manipulação e análise
Dados
A informação geográfica organizada em diferentes modelos
Pessoas
Utilizadores, analistas e gestores que operam o SIG
Funções de Processamento
Métodos e algoritmos aplicados aos dados
Informação Geográfica (IG)
Definição
Qualquer dado que possua uma componente espacial — associado a uma localização específica na superfície terrestre.
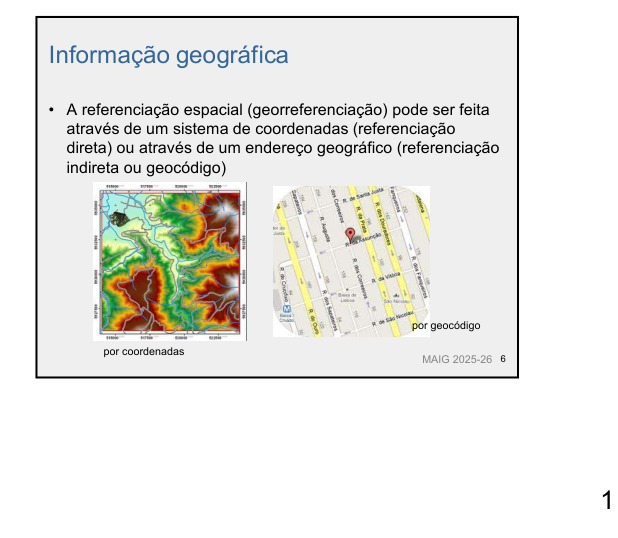
Referenciação Espacial
Direta (por coordenadas): Sistema de coordenadas geográficas (latitude/longitude) ou projetadas
Indireta (Geocodificação): Associação a um endereço ou código postal, convertido depois em coordenadas
Disponibilidade e Metadados
Local: Armazenada em computador pessoal ou rede local, para uso em SIG desktop
Web Service (“Map Service”): Acesso a dados e mapas via internet, num navegador ou cliente SIG
Metadados: Informação sobre os dados geográficos (ex: fonte, data de criação, sistema de coordenadas, qualidade). Essenciais para a pesquisa e compreensão dos dados.
(Exemplo: snig.igeo.pt — Sistema Nacional de IG)
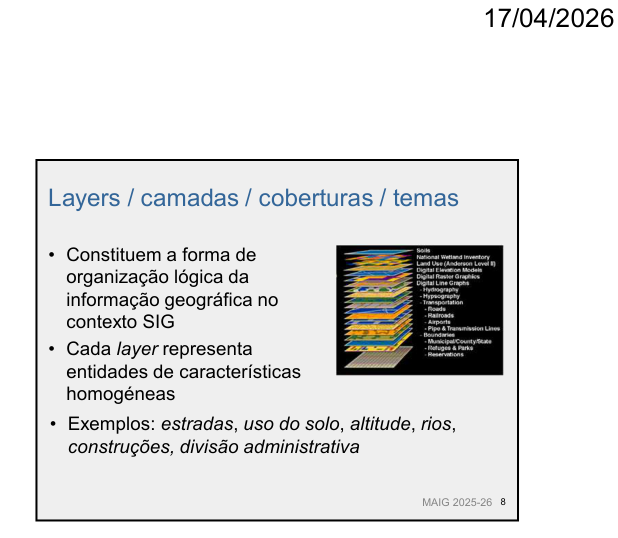
Organização em Camadas
Layers / Coberturas / Temas
A informação geográfica é organizada logicamente em camadas, cada uma representando um tipo específico de entidade ou fenómeno com características homogéneas.
Exemplos: estradas, uso do solo, altitude, rios, construções, divisão administrativa.
SIG vs. Outros Sistemas
Distinções importantes
Sistema
Diferença face ao SIG
SGBD
Não contém informação espacial explícita. Não responde a “que ruas estão a 300m do IST?”
CAD/CAM
Focado na representação gráfica. Coordenadas sem significado geográfico real. Capacidade de análise espacial limitada.
Medidas e Conceitos Fundamentais
Conceitos essenciais
Projeção Cartográfica: Conversão da superfície 3D da Terra para 2D (mapa). Introduz sempre distorções em área, forma, distância ou direção.
Escala: Relação entre distância no mapa e no terreno. “À escala 1:x” = certo grau de pormenor. Escala maior (1:10 000) = mais detalhe do que escala menor (1:1 000 000).
Exatidão:
Posicional — distância entre posição representada e real
De atributos — correção da informação associada
Temática (consistência) — correção da classificação
Resolução: A dimensão da menor entidade representável. Nos dados matriciais, é o tamanho da célula (pixel). Depende da escala.
Consulta e Tipos de Análise
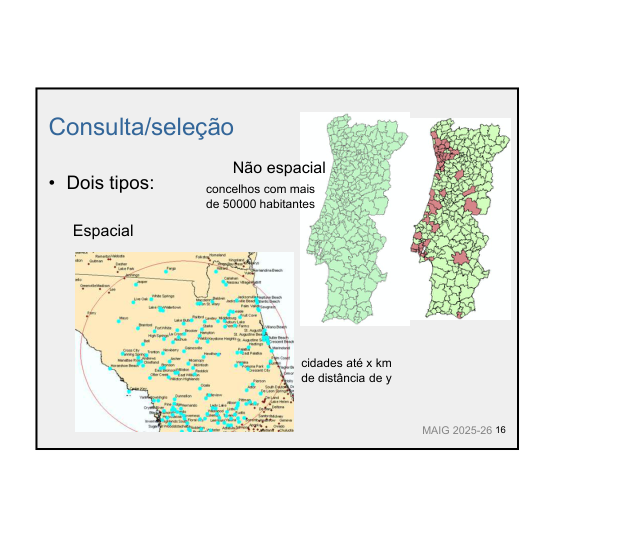
Tipos de consulta/seleção
Tipo
Exemplo
Espacial
Cidades até x km de distância de y
Não Espacial
Concelhos com mais de 50 000 habitantes
Tipos de análise em SIG
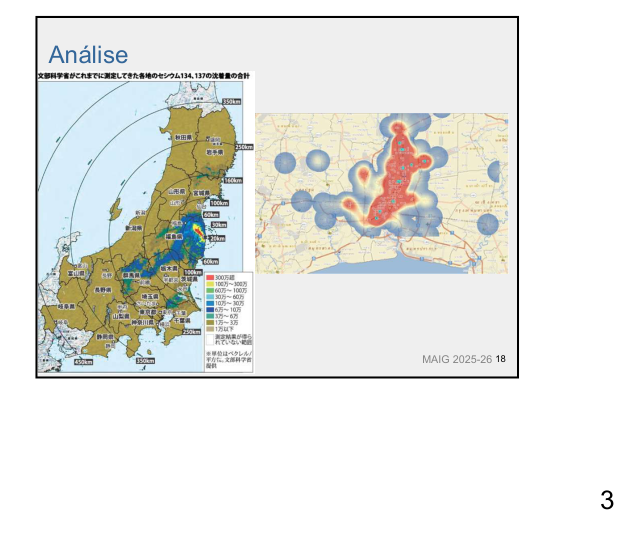
Padrões (ex: densidades)
Relação (ex: proximidade ao litoral = maior preço das casas)
Evolução
Predição (ex: quantas pessoas serão afetadas por uma cheia?)
Modelação de Cenários (ex: se x se localizasse aqui, o que aconteceria?)
Análise do Relevo (declive, exposição solar)
Alguns SIG
Tipo
Exemplos
Open Source / Gratuito
QGIS(usado em 2025-26), gvSIG, Google Earth (base)
Comercial
ArcGIS, MapInfo
2. Modelo Vetorial (Relacional)
Ideia central
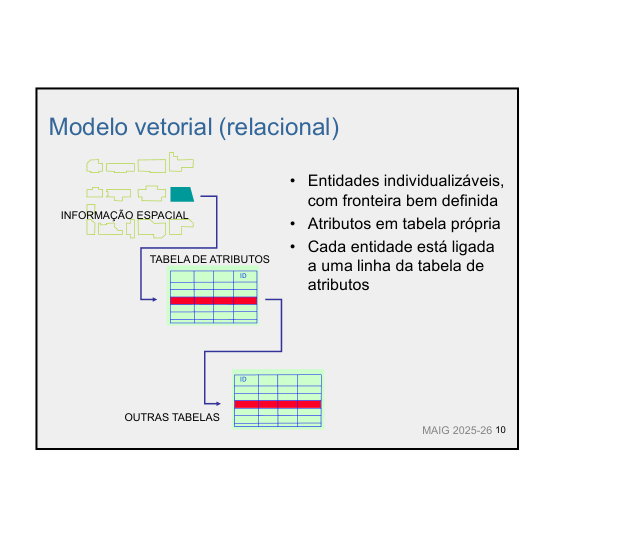
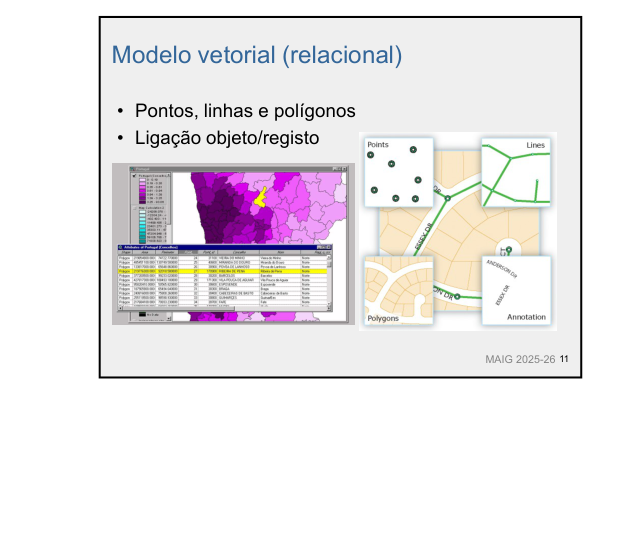
Entidades geográficas representadas como geometrias discretas com fronteiras bem definidas, ligadas a uma tabela de atributos.
Os principais modelos são Vetorial e Matricial. Outros (muito específicos): Orientado a Objetos, Difuso, Temporal, 3D.
Geometrias Fundamentais
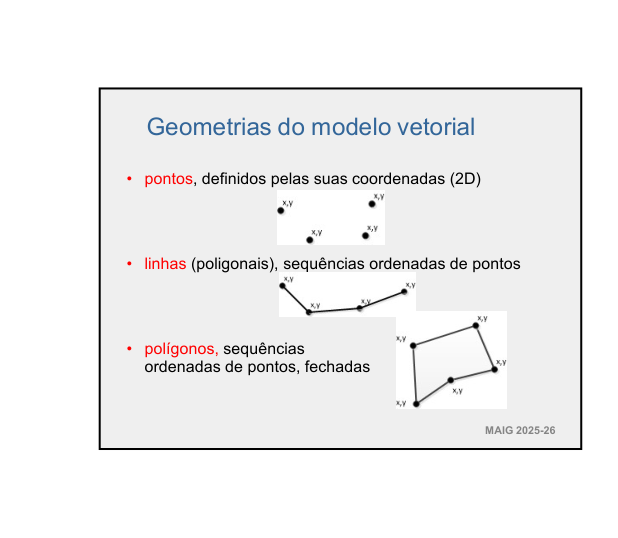
Geometrias de base (resposta frequente no exame: pontos, linhas e polígonos)
Geometria
Definição
Exemplos
Ponto
Par de coordenadas (x, y)
Cidade, poço, marco
Linha (Polilinha)
Sequência ordenada de pontos (vértices) ligados por segmentos
Estradas, rios
Polígono
Linha fechada (1.º = último ponto) com área interior
Países, lagos, zonas de uso do solo
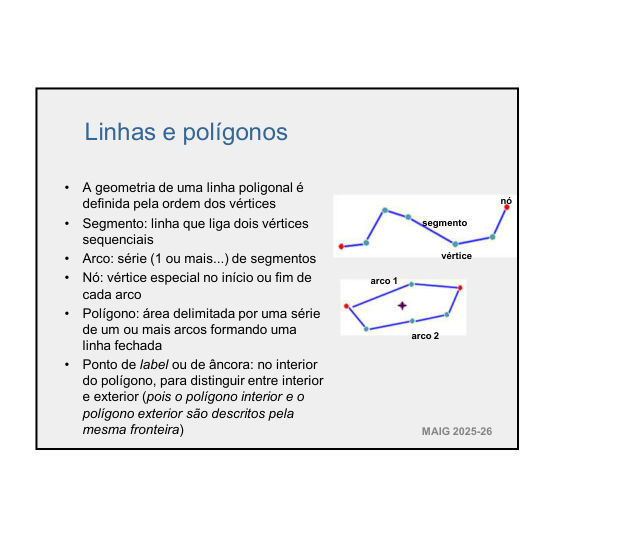
Terminologia de linhas e polígonos
Vértice: ponto que define a geometria de uma linha
Segmento: linha que liga dois vértices sequenciais
Arco: série (1 ou mais) de segmentos
Nó: vértice especial no início ou fim de cada arco
Ponto de label/âncora: no interior de um polígono, para distinguir interior de exterior
Geometrias Compostas (Multi-)
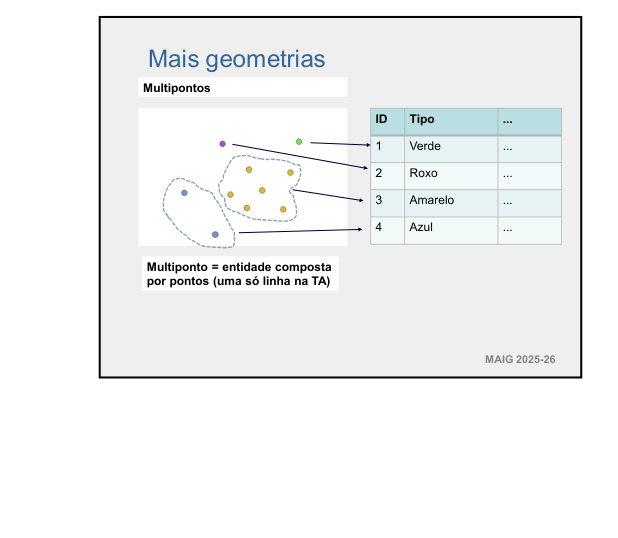
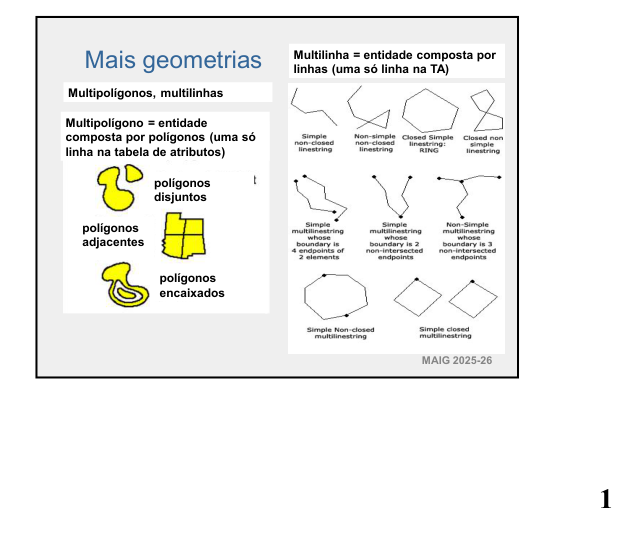
Multiponto: vários pontos como uma só entidade (uma só linha na tabela de atributos)
Multilinha: várias linhas como uma só entidade
Multipolígono: vários polígonos como uma só entidade (disjuntos, adjacentes ou encaixados)
Tabela de Atributos
Estrutura
Cada geometria está associada a um registo numa tabela de atributos, onde se armazenam as características não espaciais (ex: nome, população, tipo de uso do solo). O número de linhas = número de entidades.
Armadilha frequente
A tabela de atributos NÃO contém relações topológicas, NÃO contém coordenadas, NÃO contém área/perímetro automaticamente.
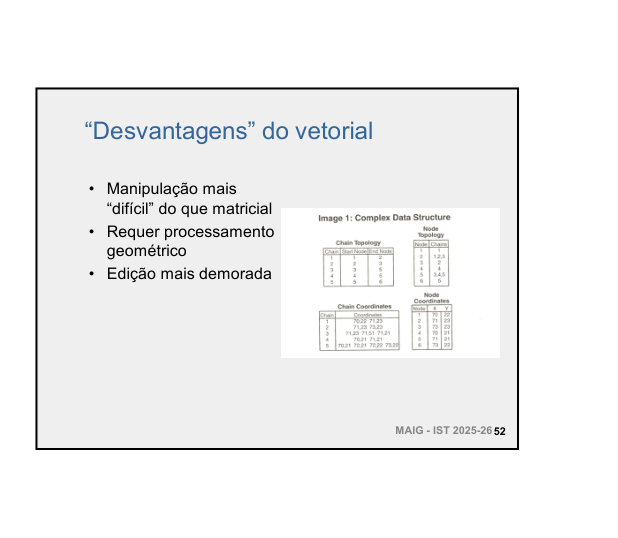
Modelos de Armazenamento da Geometria
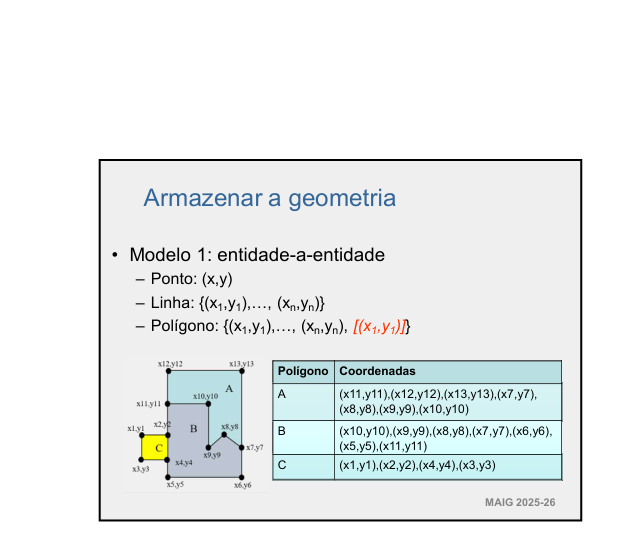
Modelo 1 — Entidade-a-Entidade (não topológico)
Cada ponto tem a sua própria coordenada, armazenada com a entidade:
Ponto: (x, y)
Linha: {(x₁,y₁), …, (xₙ,yₙ)}
Polígono: {(x₁,y₁), …, (xₙ,yₙ), [(x₁,y₁)]}
Redundância elevada — se dois polígonos partilham uma fronteira, os pontos comuns são armazenados duas vezes.
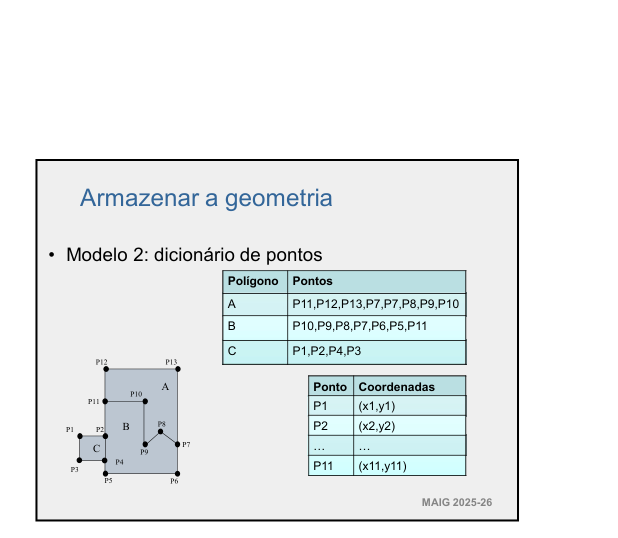
Modelo 2 — Dicionário de Pontos (não topológico)
Os pontos são definidos uma vez e referenciados por múltiplas entidades. Reduz redundância geométrica, mas não armazena relações topológicas.
Polígono
Pontos
A
P11, P12, P13, P7, P8, P9, P10
B
P10, P9, P8, P7, P6, P5, P11
C
P1, P2, P4, P3
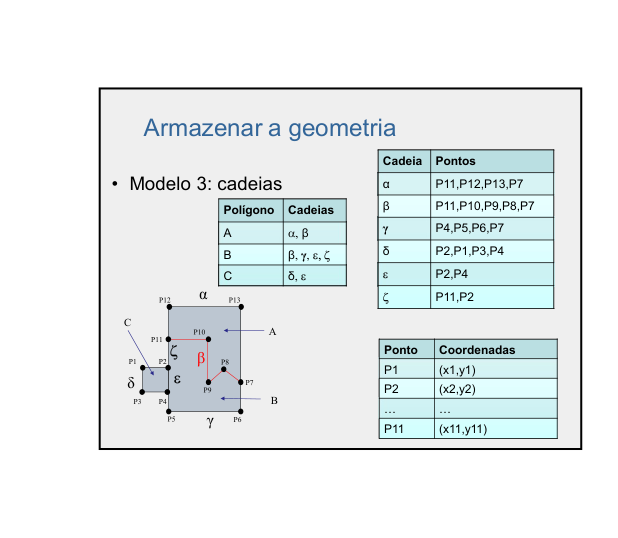
Modelo 3 — Cadeias (semi-topológico)
Introduz o conceito de cadeia (sequência de pontos com nó inicial e final). Se duas linhas se cruzam → existe relação topológica.
Cadeia
Pontos
Polígono
Cadeias
α
P11, P12, P13, P7
A
α, β
β
P11, P10, P9, P8, P7
B
β, γ, ε, ζ
γ
P4, P5, P6, P7
C
δ, ε
δ
P2, P1, P3, P4
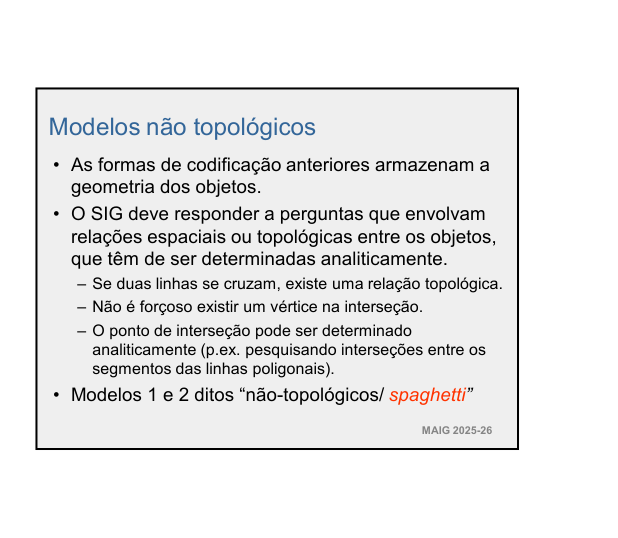
Modelos 1 e 2 são ditos "não-topológicos" ou spaghetti
As relações espaciais (interseção, adjacência) são calculadas analiticamente quando necessário. Podem levar a inconsistências.
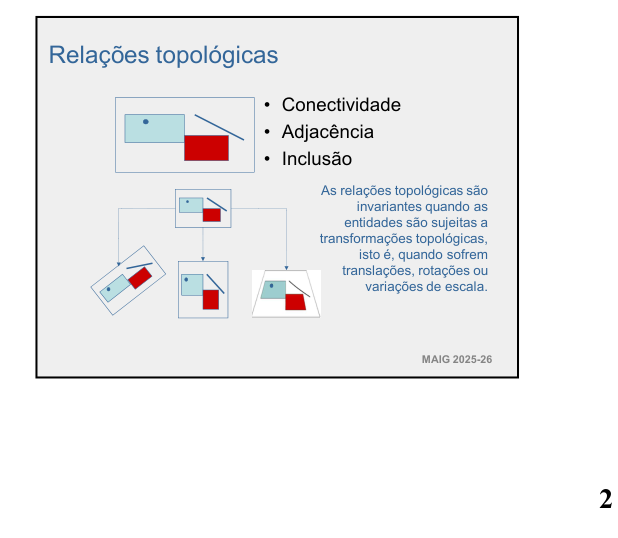
Relações Topológicas
Relações topológicas invariantes (perante translações, rotações ou variações de escala)
Relação
Descrição
Conectividade
Arcos que partilham nós
Adjacência
Polígonos que partilham uma fronteira
Inclusão
Entidade contida noutro polígono
Modelo Topológico
Diz-se “topológico” quando as relações espaciais entre objetos são armazenadas explicitamente. Objetivos:
Menor redundância geométrica (cada localização guardada uma vez)
Maior integridade (menos erros posicionais)
Maior rapidez nas análises espaciais
Estruturas Topológicas
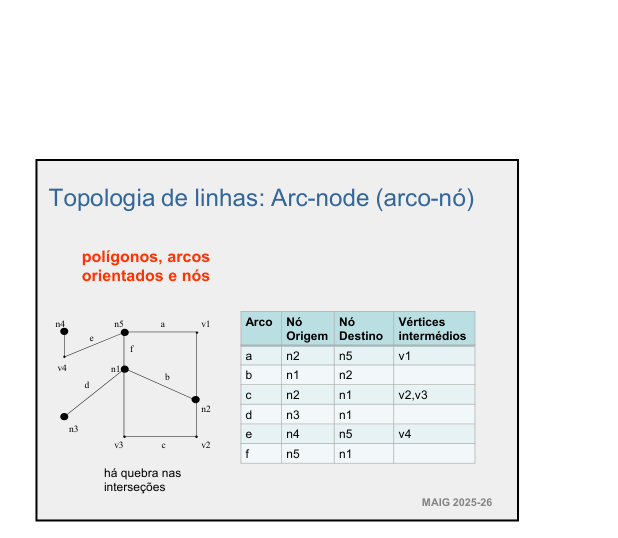
Arc-Node (Arco-Nó) — para linhas
Arco
Nó Origem
Nó Destino
Vértices Intermédios
a
n2
n5
v1
b
n1
n2
—
c
n2
n1
v2, v3
d
n3
n1
—
e
n4
n5
v4
f
n5
n1
—
Há quebra nas interseções — cada interseção gera nós.
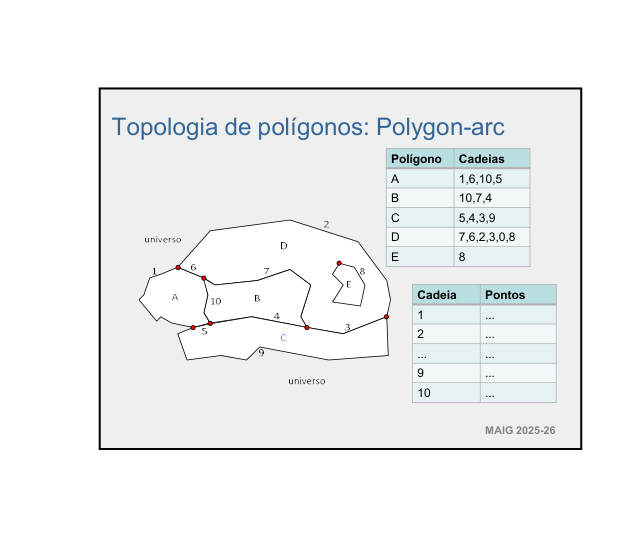
Polygon-Arc — para polígonos
Polígono
Cadeias
A
1, 6, 10, 5
B
10, 7, 4
C
5, 4, 3, 9
D
7, 6, 2, 3, 0, 8
E
8
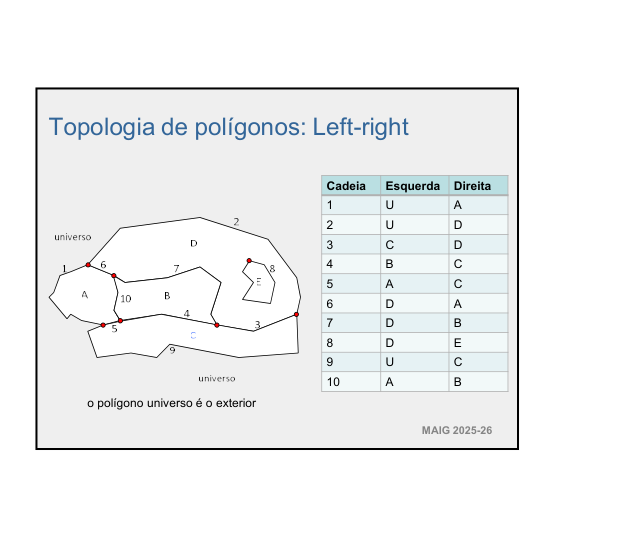
Left-Right — para polígonos
Indica qual polígono fica à esquerda e à direita de cada cadeia (orientada).
Cadeia
Esquerda
Direita
1
U (universo)
A
2
U
D
3
C
D
4
B
C
5
A
C
6
D
A
7
D
B
8
D
E
9
U
C
10
A
B
O polígono universo (U) é o exterior de todos os polígonos.
3. Operações de Análise Espacial (Vetorial)
Princípio
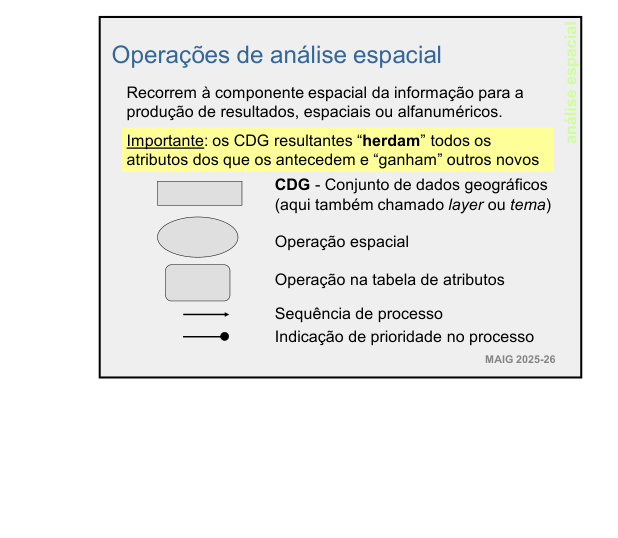
Recorrem à componente espacial para produção de resultados espaciais ou alfanuméricos. Os CDG resultantes “herdam” todos os atributos dos que os antecedem e “ganham” outros novos.
Legenda dos Diagramas
Símbolo
Significado
Retângulo
CDG — Conjunto de Dados Geográficos (layer/tema)
Oval/Elipse
Operação Espacial
Retângulo chanfrado
Operação na Tabela de Atributos
Seta simples →
Sequência de processo
Seta com ponto ─●
Indicação de prioridade (a operação recebe o CDG com o ponto como “base”)
Operações de Sobreposição Topológica
União (Union)
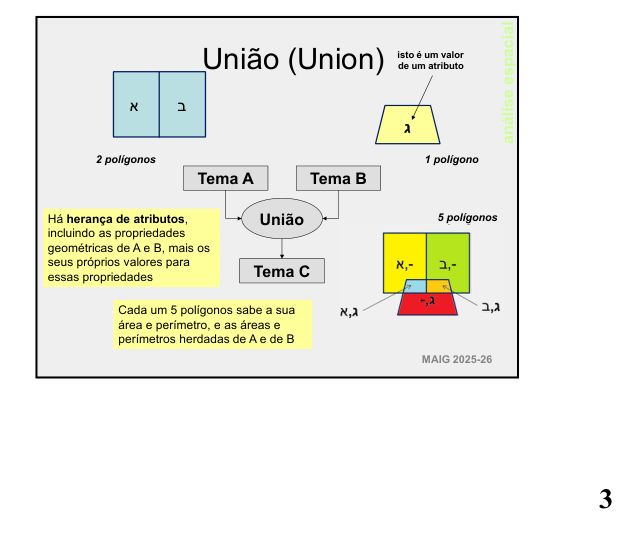
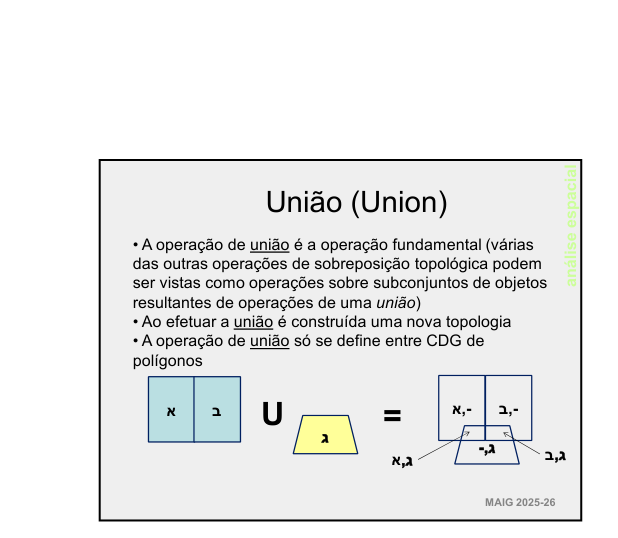
Combina geometrias e atributos de duas camadas, criando uma nova camada que inclui todas as áreas cobertas por qualquer uma das camadas.
Só se define entre CDG de polígonos
É a operação fundamental — outras operações de sobreposição são subconjuntos da união
Constrói nova topologia
U = A ∪ B
Resultado: todos os polígonos de A e B, fragmentados nas interseções, com atributos de ambos.
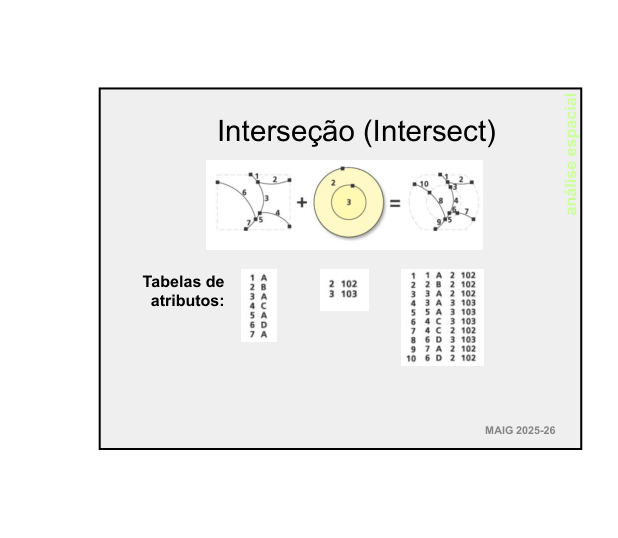
Interseção (Intersect)
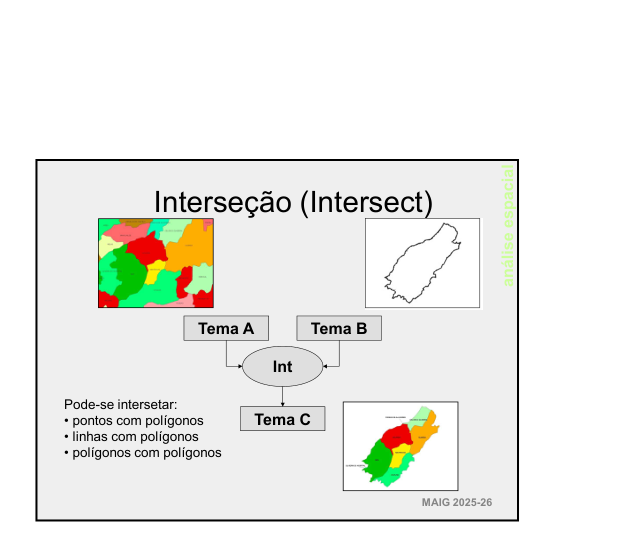
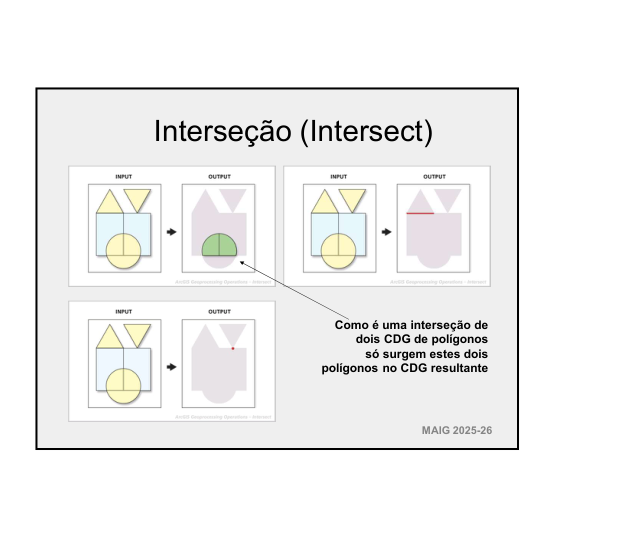
Cria um novo CDG apenas com as áreas onde as geometrias de ambas as camadas de entrada se sobrepõem.
Int = A ∩ B
Só surgem no CDG resultante as áreas de sobreposição.
Combinação
Resultado
Ponto ∩ Polígono
Pontos dentro do polígono
Linhas ∩ Linhas
Pontos (ou linhas) onde se cruzam
Polígono ∩ Polígono
Polígono(s) de sobreposição
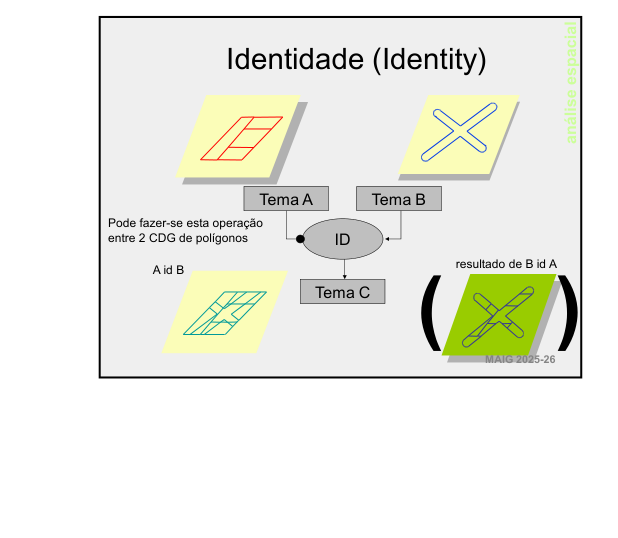
Identidade (Identity)
Semelhante à interseção, mas preserva a geometria e atributos de uma das camadas e adiciona os atributos da outra onde há sobreposição.
A id B: preserva toda a geometria de A, adiciona atributos de B onde sobrepõe
B id A: preserva toda a geometria de B, adiciona atributos de A onde sobrepõe
Relação: A ∪ B = C; C ∩ B = D
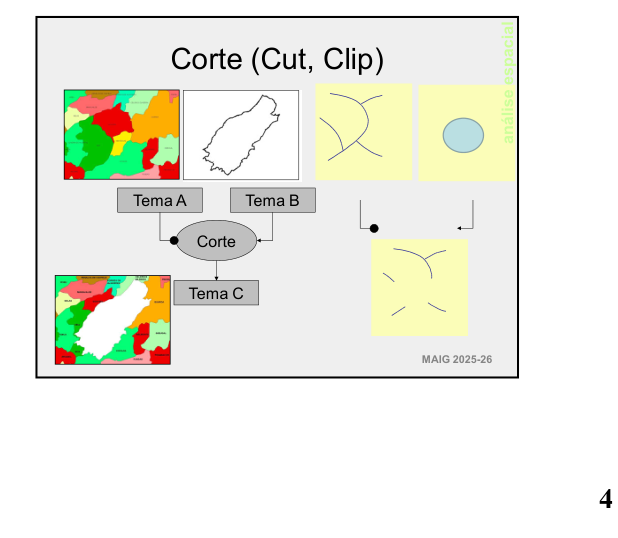
Corte (Cut / Clip)
Extrai uma parte de uma camada de entrada usando outra como máscara de corte.
Tema B funciona como “cookie cutter” sobre Tema A
O resultado tem apenas os atributos de Tema A
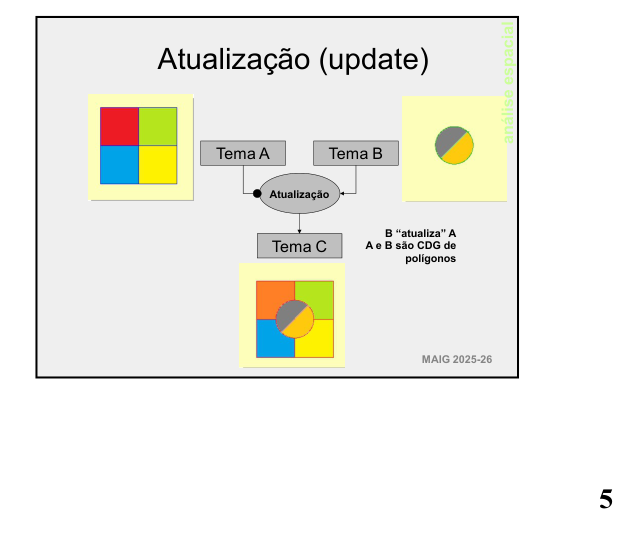
Atualização (Update)
Modifica ou substitui feições numa camada de destino com base nas feições de uma camada de origem, onde há sobreposição.
B “atualiza” A (B tem prioridade — indicado pelo ponto ●)
A e B são CDG de polígonos
Equivale a: Corte + União
Comutatividade — armadilha frequente
Comutativas (A op B = B op A): União, Interseção, Merge/Combinação
NÃO comutativas (A op B ≠ B op A): Corte, Identidade, Atualização, Acesso, Nearest
Outras Operações Vetoriais
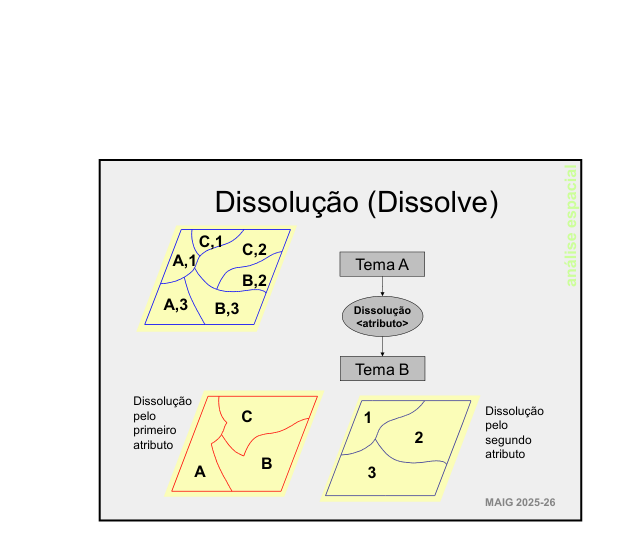
Dissolução (Dissolve)
Desagrupa feições adjacentes com base num ou mais atributos comuns, removendo os limites internos entre feições com o mesmo valor.
Dissolução pelo 1.º atributo → agrupa por letra (A, B, C)
Dissolução pelo 2.º atributo → agrupa por número (1, 2, 3)
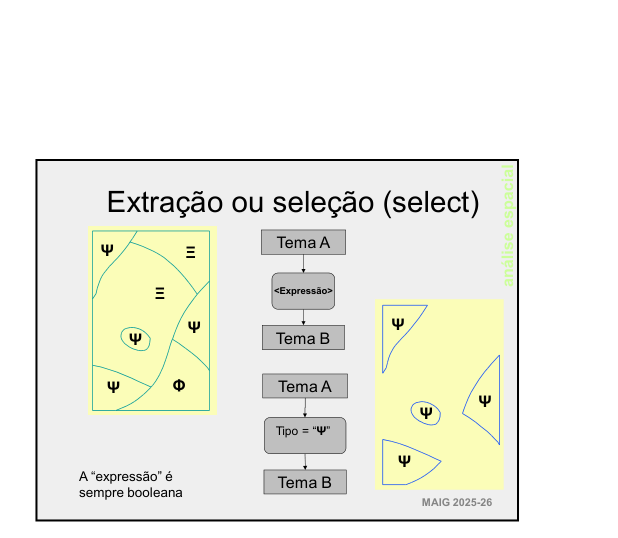
Extração/Seleção (Select)
Seleciona entidades com base em critérios espaciais ou não espaciais (atributos). A expressão é sempre booleana.
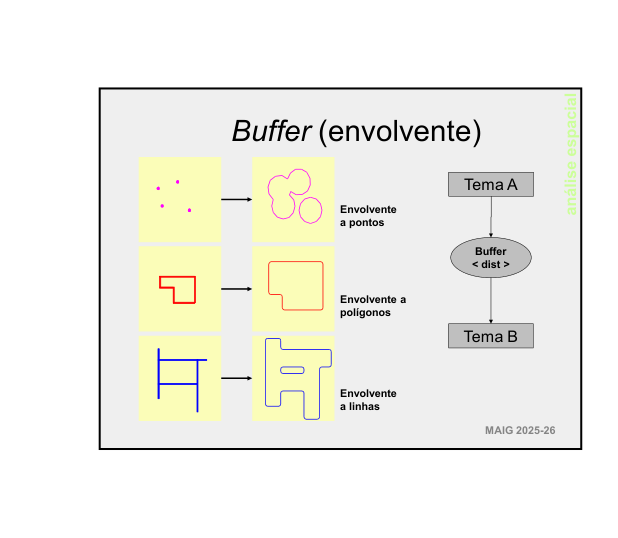
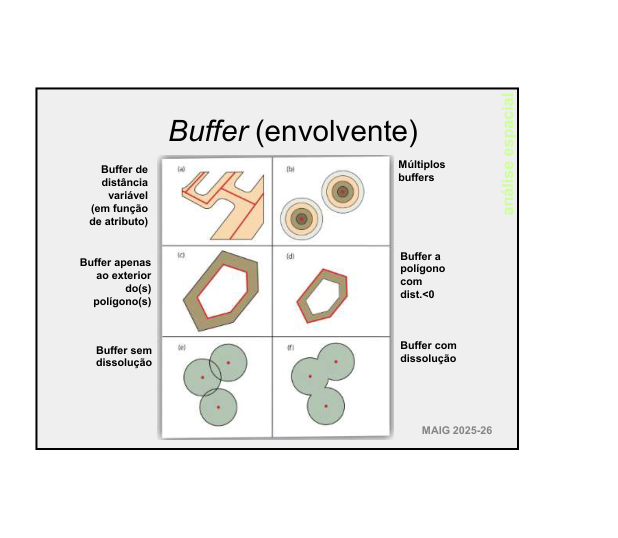
Buffer (Envolvente)
Cria uma zona de influência de determinada largura em torno das feições de entrada.
Variante
Descrição
Envolvente a pontos
Círculos em torno de cada ponto
Envolvente a linhas
Corredor em torno das linhas
Envolvente a polígonos
Zona exterior (ou interior se dist < 0)
Múltiplos buffers
Várias distâncias concêntricas
Com dissolução
Remove sobreposições entre buffers
Sem dissolução
Mantém sobreposições
Distância variável
Em função de um atributo da tabela
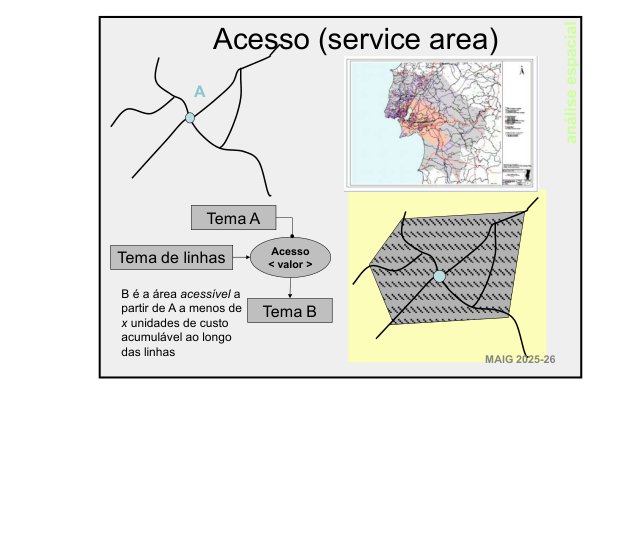
Acesso (Service Area)
B é a área acessível a partir de A a menos de x unidades de custo acumulável ao longo das linhas (não é distância em linha reta).
Topologia e Acesso
Se a representação não for topologicamente correta, os nós das várias linhas do CDG das estradas não coincidem, e não será possível obter percursos com mudança de estrada. Isso vai causar erros na determinação das áreas resultantes da função “acesso”.
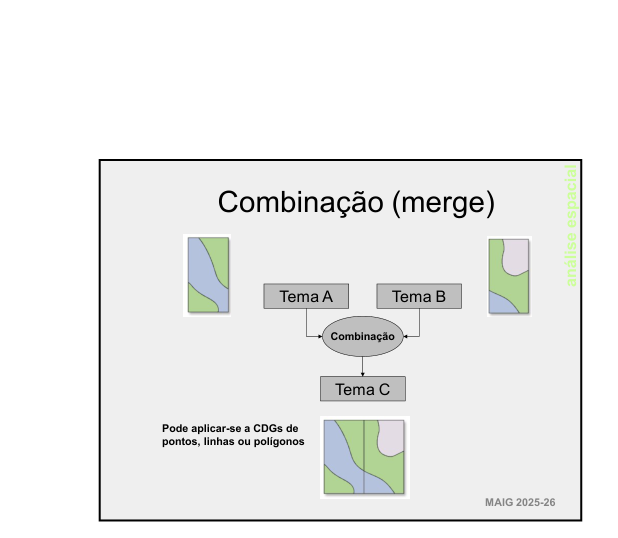
Combinação (Merge)
Junta duas ou mais camadas de entrada numa única camada. Pode aplicar-se a CDGs de pontos, linhas ou polígonos.
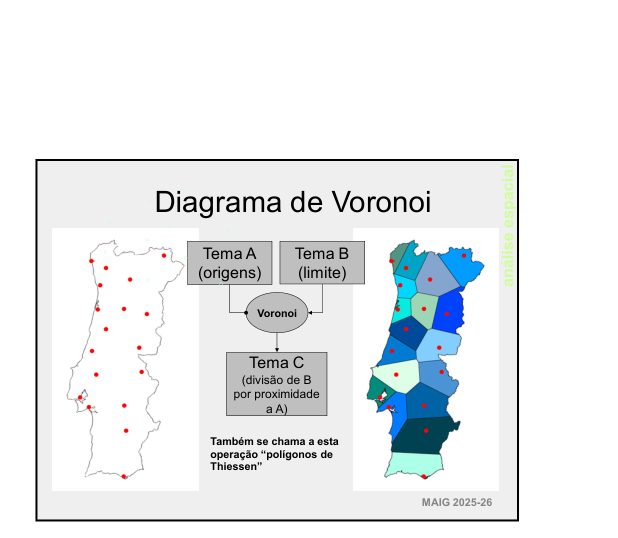
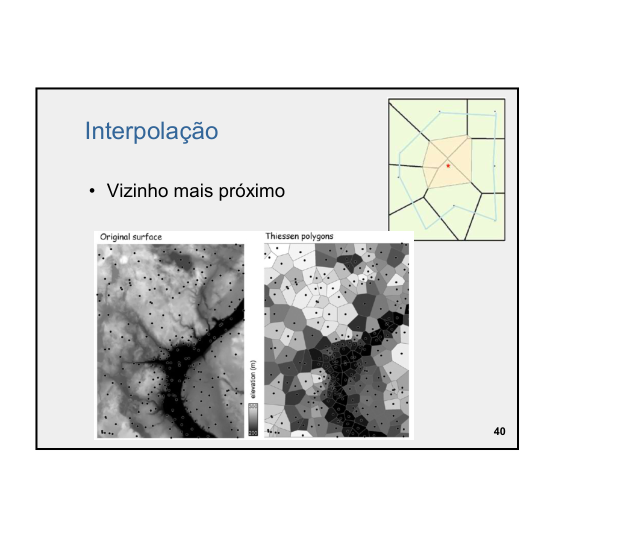
Diagrama de Voronoi (Polígonos de Thiessen)
Divide o espaço em zonas de proximidade a pontos de input. A fronteira entre polígonos é a mediatriz entre os dois pontos de origem correspondentes.
Próximo (Nearest)
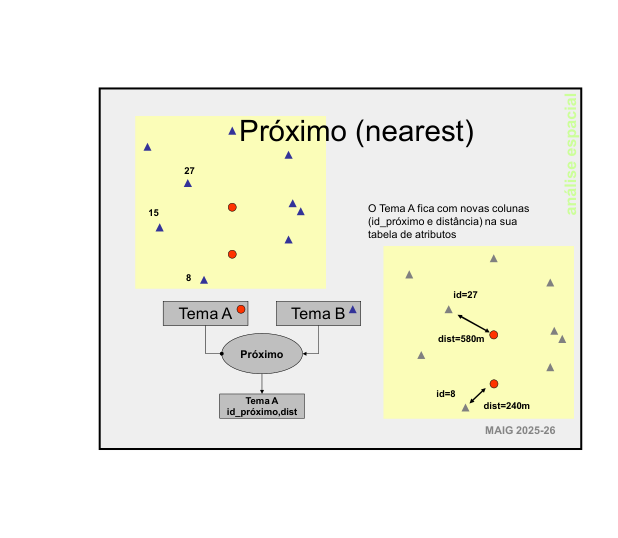
Para cada feição do Tema A, encontra a feição mais próxima do Tema B. O Tema A fica com novas colunas (id_próximo e distância) na tabela de atributos.
Eliminação (Eliminate)
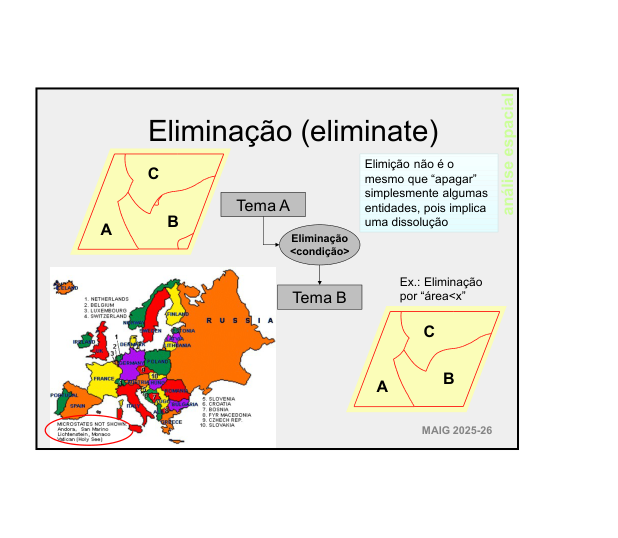
Elimina feições que cumpram uma condição, dissolvendo-as nas feições adjacentes.
Eliminação vs. Apagar
Eliminação NÃO é o mesmo que apagar simplesmente — implica uma dissolução.
Partição (Partition)
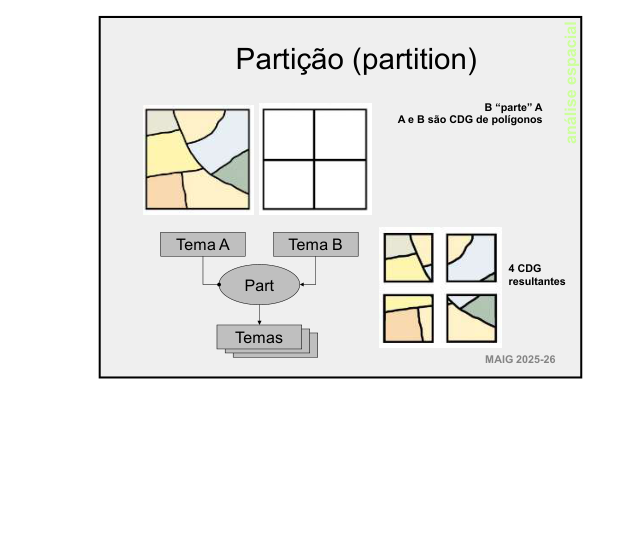
B “parte” A — divide o Tema A em múltiplos CDG resultantes, usando as fronteiras do Tema B. A e B são CDG de polígonos.
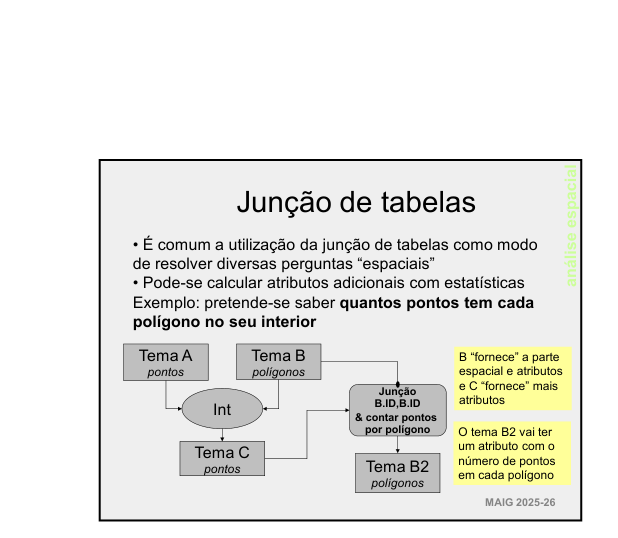
Junção de Tabelas
Definição
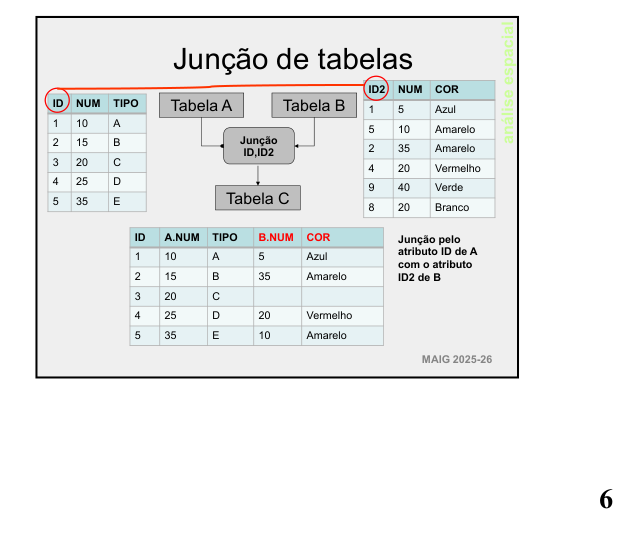
Associa registos de uma tabela a outra com base num atributo comum (não é operação espacial). Comum para resolver perguntas “espaciais” com estatísticas. Permite calcular atributos adicionais (contagem, soma, média, etc.).
Exemplo: contar pontos por polígono
Objetivo: quantos pontos tem cada polígono no seu interior?
Pontos    ──┐
             ├──► Int ──► Pontos (dentro)
Polígonos ──┤
             └──────────► Junção B.ID, B.ID & contar pontos por polígono ──► B2
B2 fica com um atributo com o número de pontos em cada polígono.
4. Modelo Matricial (Raster)
Ideia
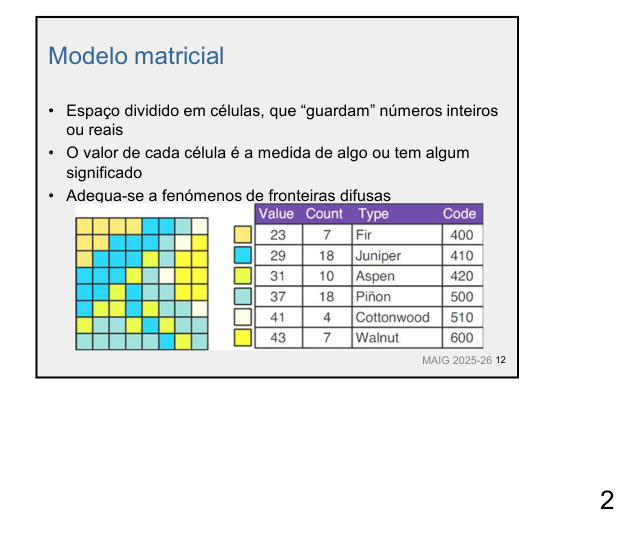
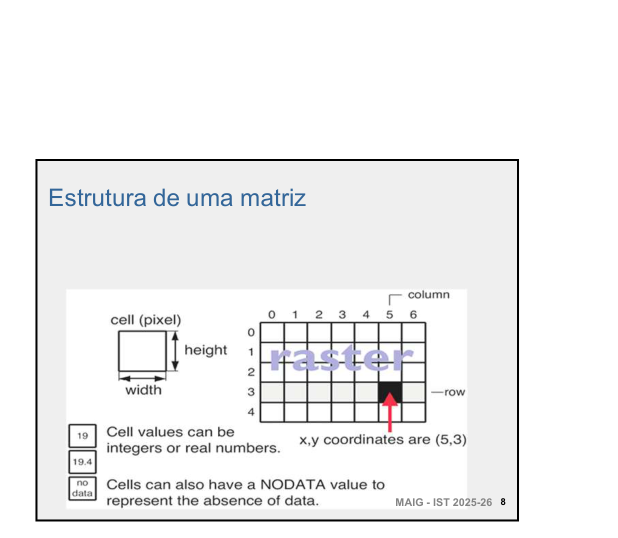
O espaço geográfico é dividido numa grelha regular de células (pixels). Cada célula possui um valor numérico que representa uma característica da área que cobre.
Todo o local no interior da área de estudo é preenchido com uma célula
As células não têm de ser quadradas — triângulos, quadrados e hexágonos regulares formam tessalações. Pentágonos não formam tessalações.
Adequação: fenómenos contínuos com fronteiras difusas
Altitude, temperatura, precipitação
Uso do solo com transições graduais
Fotografia aérea e imagens de satélite
Tipos de Valores e Dados
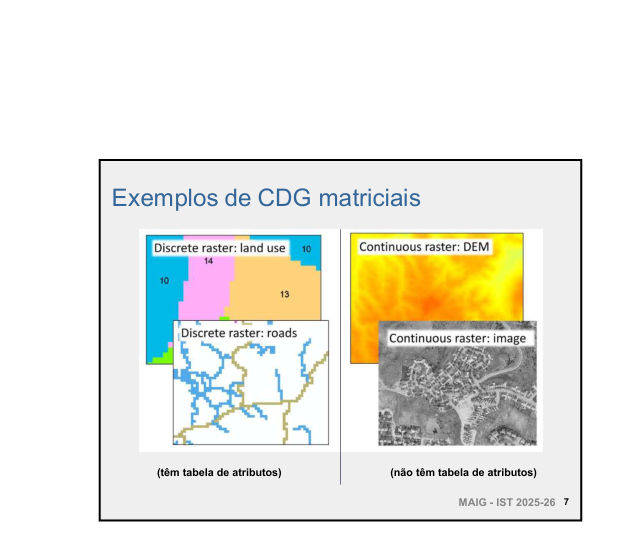
Contínuos vs. Discretos
Tipo
Valores
Tem Tabela de Atributos?
Exemplos
Contínuos
Reais
Não
Temperatura, altitude, imagens
Discretos
Inteiros
Sim
Uso do solo, estradas (categorias)
Onde não há dados → valor Sem Valor / No Data / Null
Estrutura da Matriz
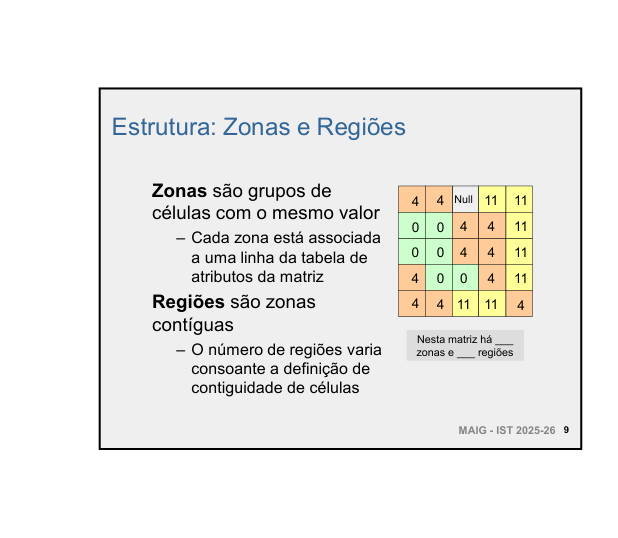
Zonas e Regiões
Distinção
Zonas: Conjuntos de células com o mesmo valor. Cada zona está associada a uma linha da tabela de atributos.
Regiões: Zonas contíguas. O número de regiões varia consoante a definição de contiguidade de células.
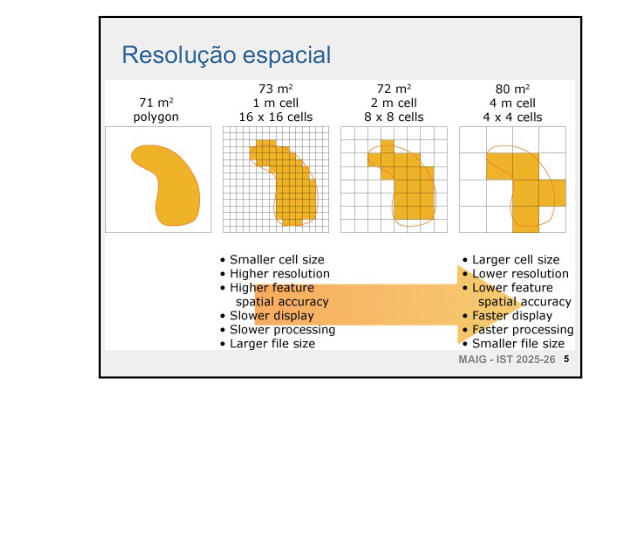
Resolução Espacial
Resolução
Células Pequenas
Células Grandes
Resolução
Alta
Baixa
Precisão
Alta
Baixa
Tamanho do ficheiro
Grande
Pequeno
Processamento
Lento
Rápido
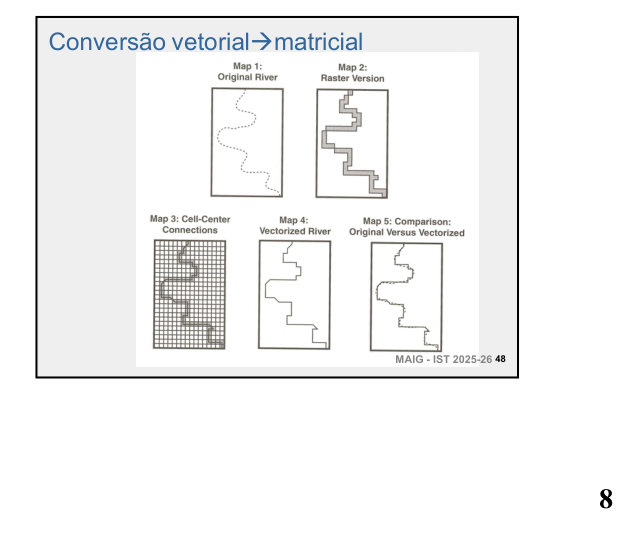
Regra prática para conversão vetorial→matricial
Resolução espacial nunca maior que ½ do menor comprimento ou ¼ da área do menor elemento vetorial não pontual.
5. Álgebra de Mapas (Análise Espacial Matricial)
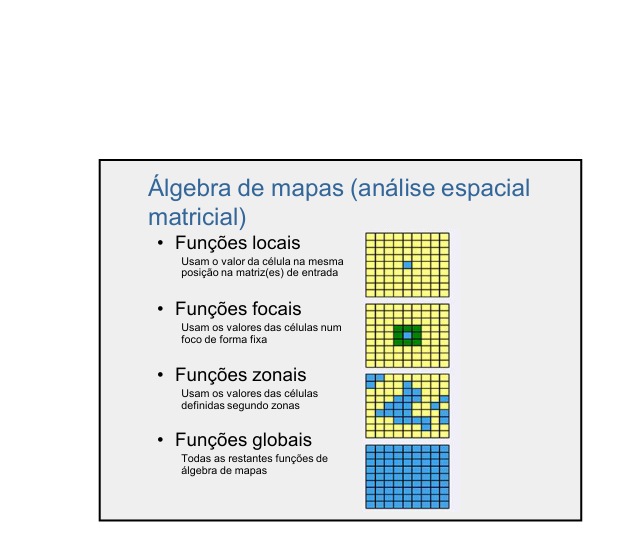
Tipos de Funções
Tipo
Como funciona
Locais
Usam o valor da célula na mesma posição na(s) matriz(es) de entrada
Focais
Usam os valores das células numa vizinhança próxima (janela/foco de forma fixa)
Zonais
Usam os valores das células definidas segundo zonas (forma variável)
Globais
Todas as restantes funções (distâncias, visibilidade, custos, etc.)
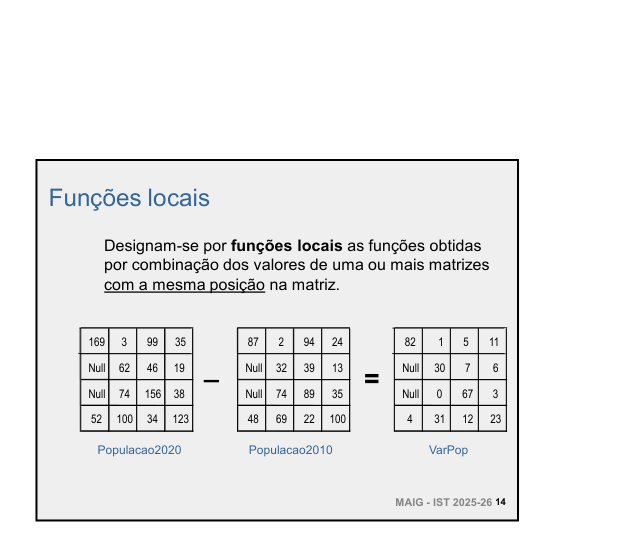
Funções Locais
Definição
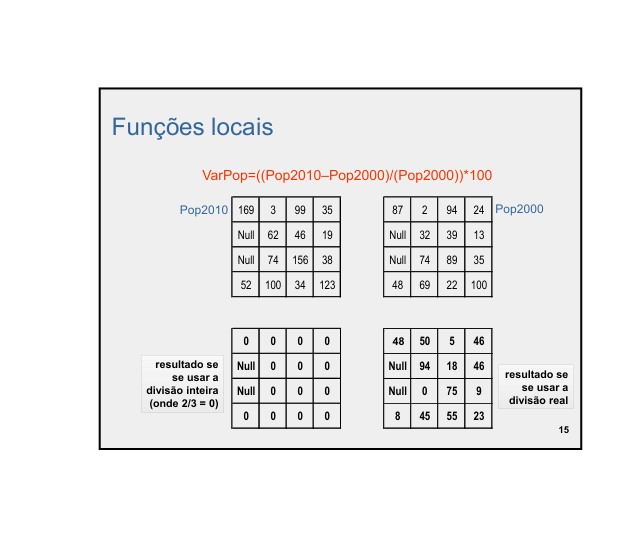
Combinação dos valores de uma ou mais matrizes com a mesma posição na matriz.
Exemplo: variação populacional
VarPop = ((Pop2020 - Pop2010) / Pop2010) × 100
Operadores disponíveis
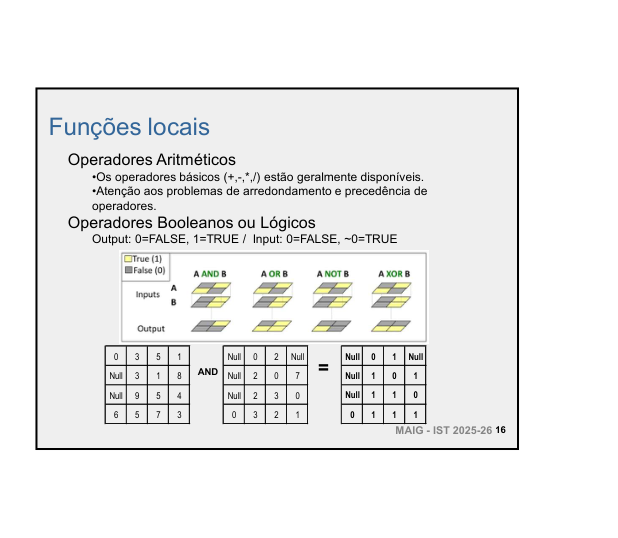
Aritméticos:+, -, *, /
Atenção a arredondamentos e precedência. Divisão inteira vs. real dá resultados diferentes.
Booleanos/Lógicos:
Output: 0 = FALSE, 1 = TRUE
Input: 0 = FALSE, ~0 = TRUE
Operadores: AND, OR, NOT, XOR
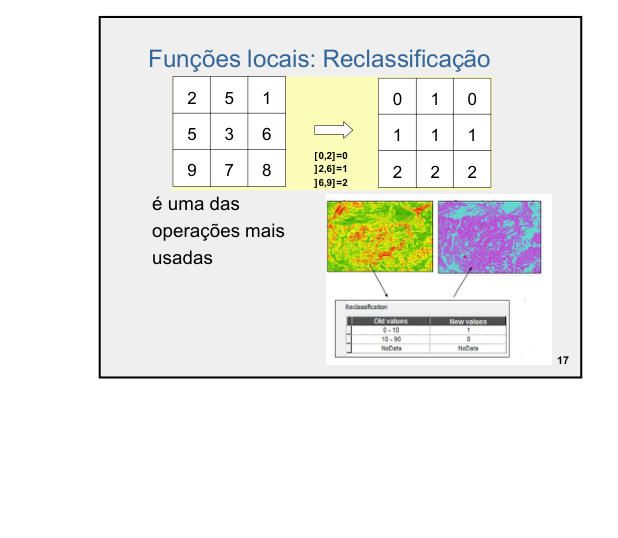
Reclassificação
Uma das operações locais mais usadas:
Valor original → Novo valor
[0, 2]  →  0
]2, 6]  →  1
]6, 9]  →  2
Após reclassificação
O número de zonas no resultado é ≤ ao número de zonas original.
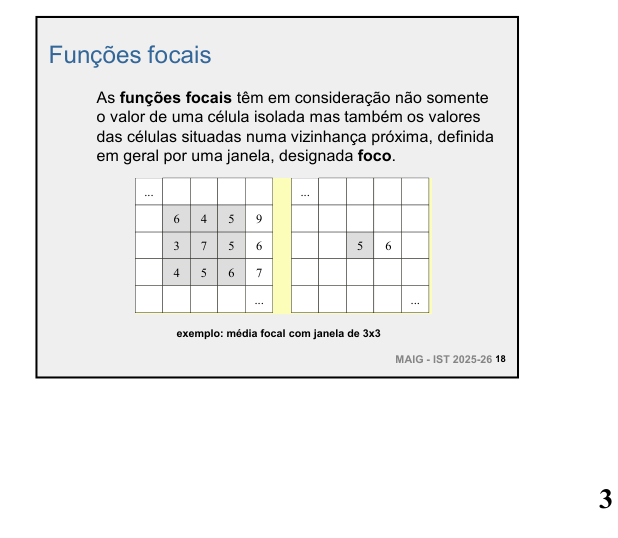
Funções Focais
Definição
Consideram não só o valor de uma célula mas também os valores das células na vizinhança próxima (foco).
Variante
Descrição
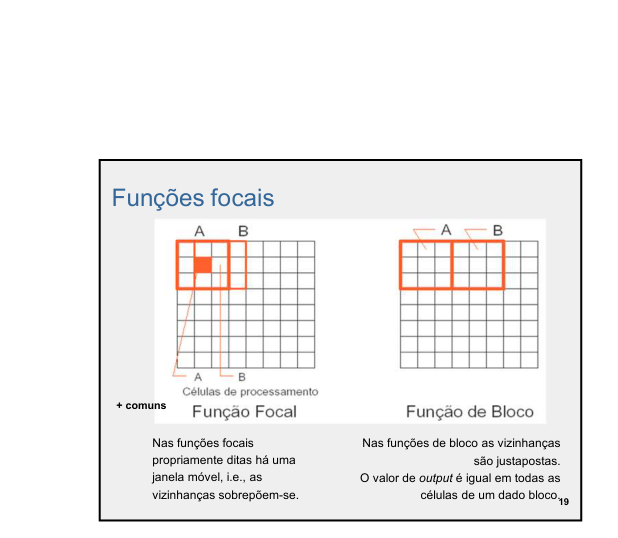
Função Focal (janela móvel)
Vizinhanças sobrepõem-se; mais comum
Função de Bloco
Vizinhanças justapostas; output igual em todo o bloco
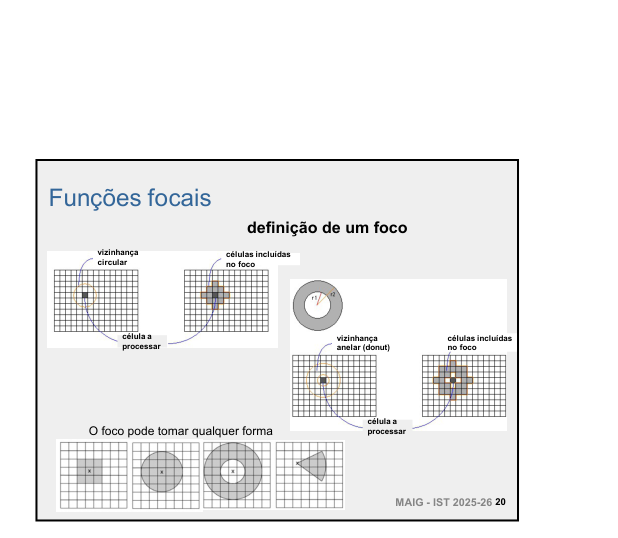
Definição do foco
O foco pode tomar qualquer forma — circular, quadrada, anelar (donut), irregular.
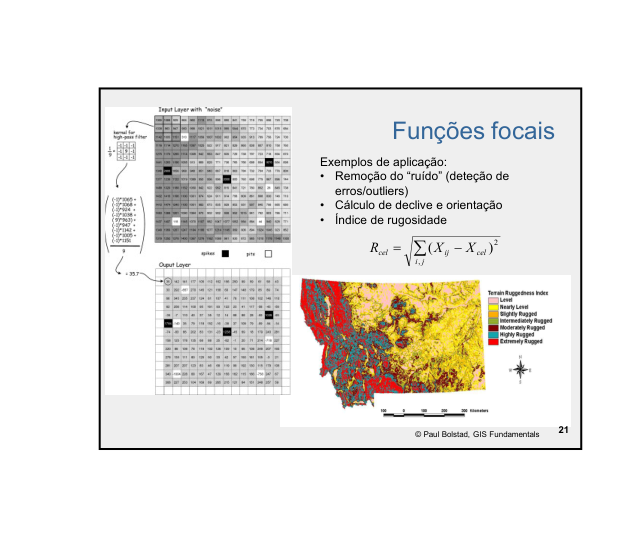
Aplicações
Remoção de “ruído” (deteção de erros/outliers)
Cálculo de declive e orientação
Índice de rugosidade:
Rcel=∑i,j(Xij−Xcel)2
Funções Zonais
Definição
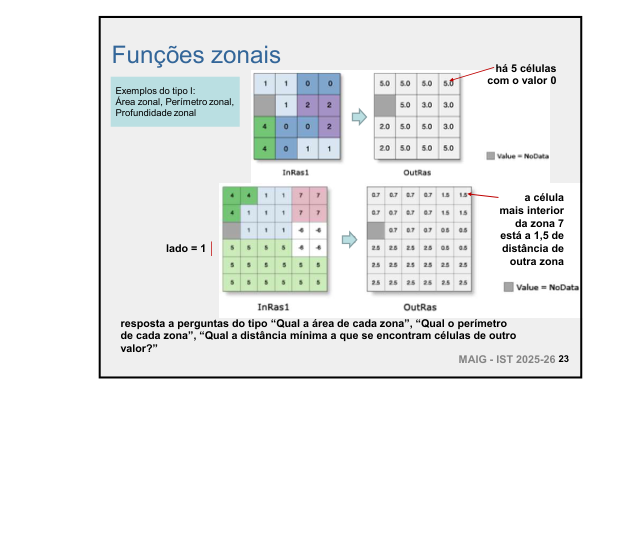
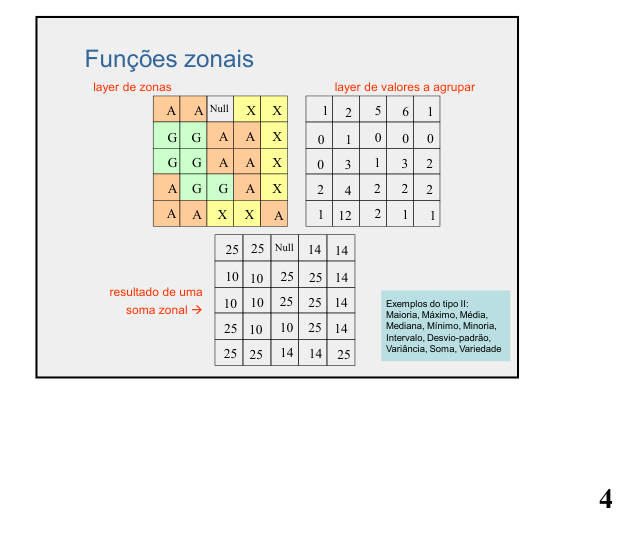
Semelhantes às focais, mas a vizinhança não tem forma fixa — a zona é definida numa segunda matriz. Calculam para cada célula uma estatística usando todos os valores da mesma zona.
Tipo I — estatísticas da geometria das zonas
Área zonal, Perímetro zonal, Profundidade zonal
Respondem a: “Qual a área de cada zona?”, “Qual o perímetro?”, “Qual a distância mínima a outra zona?”
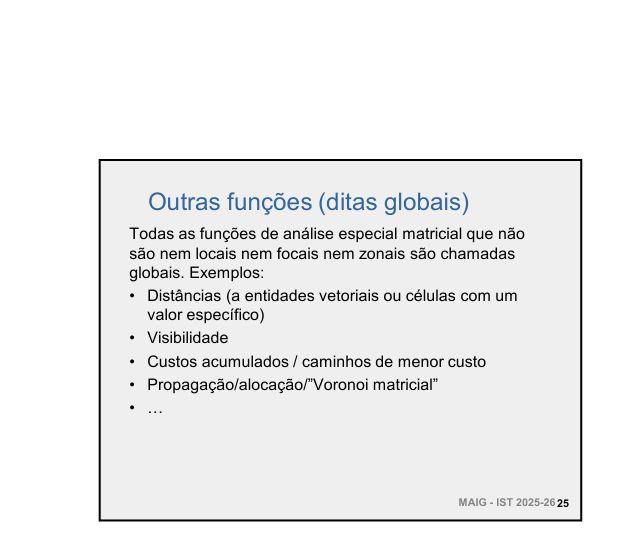
Todas as funções que não são locais, focais nem zonais.
Exemplos
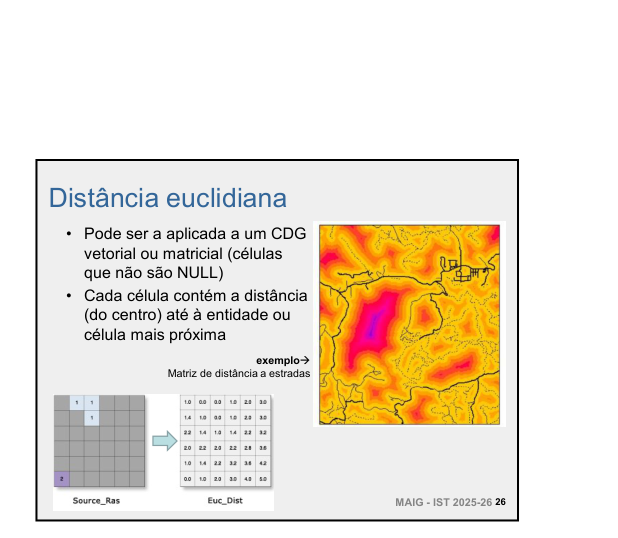
Distância Euclidiana: Cada célula contém a distância (do centro) até à entidade ou célula mais próxima
Visibilidade (análise de intervisibilidade)
Custos acumulados / caminhos de menor custo
Propagação/Alocação/“Voronoi matricial” — versão matricial da função Voronoi/Nearest
6. Compatibilização e Reamostragem
Reamostragem
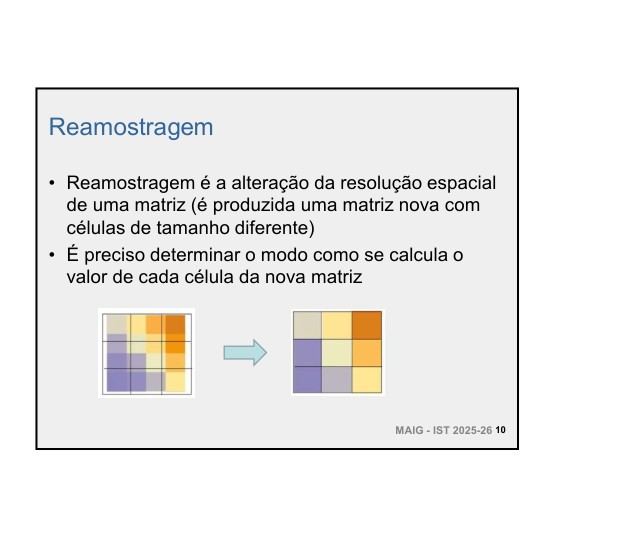
Alteração da resolução espacial de uma matriz (produz uma matriz nova com células de tamanho diferente). Necessária quando se georreferencia uma imagem ou se transformam coordenadas.
Método
Como funciona
Adequado para
Desvantagens
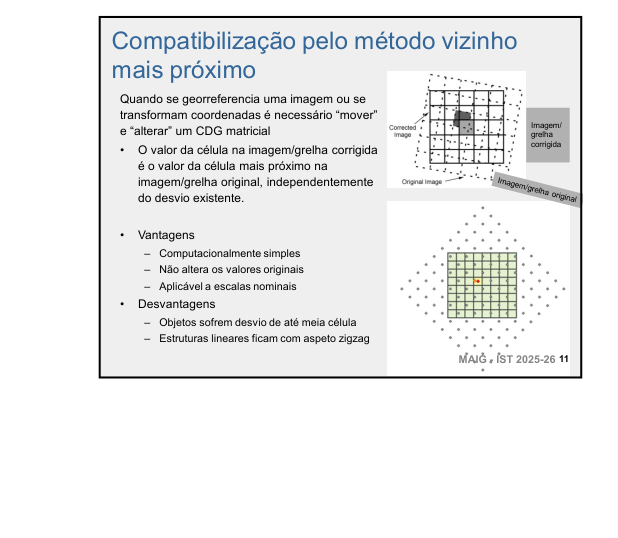
Vizinho Mais Próximo
Valor da célula mais próxima na matriz original
Dados categóricos/nominais; não altera valores originais
Desvio até meia célula; estruturas lineares ficam zigzag
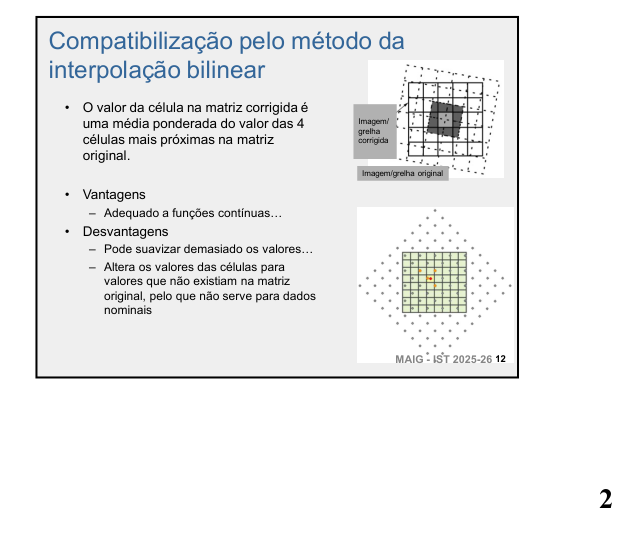
Interpolação Bilinear
Média ponderada das 4 células mais próximas
Funções contínuas
Cria valores novos; não serve para dados nominais; pode suavizar demasiado
Convolução Cúbica/Bicúbica
Usa ainda mais células vizinhas
Funções contínuas (maior suavidade)
Ainda mais valores novos criados
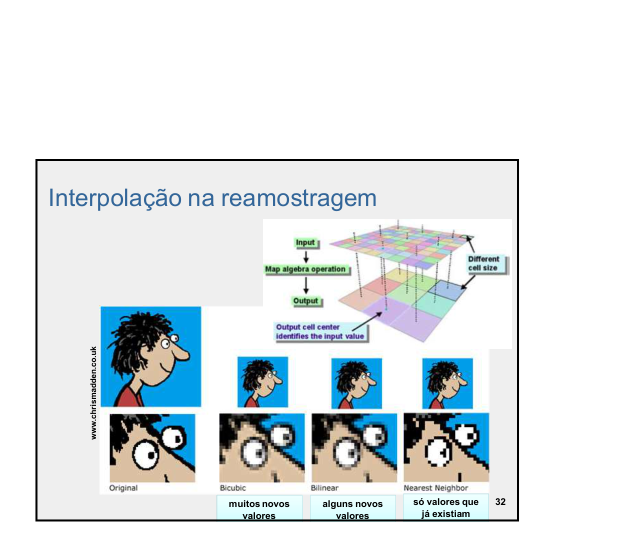
Comparação (do mais para o menos valores novos criados)
Bicúbica > Bilinear > Vizinho Mais Próximo (só valores originais)
Compatibilização
As matrizes podem diferir em: resolução espacial, orientação dos eixos, coordenadas dos cantos, tipo de valores numéricos, valor NoData. É necessário compatibilizá-las antes de operações de álgebra de mapas.
7. Interpolação
Definição
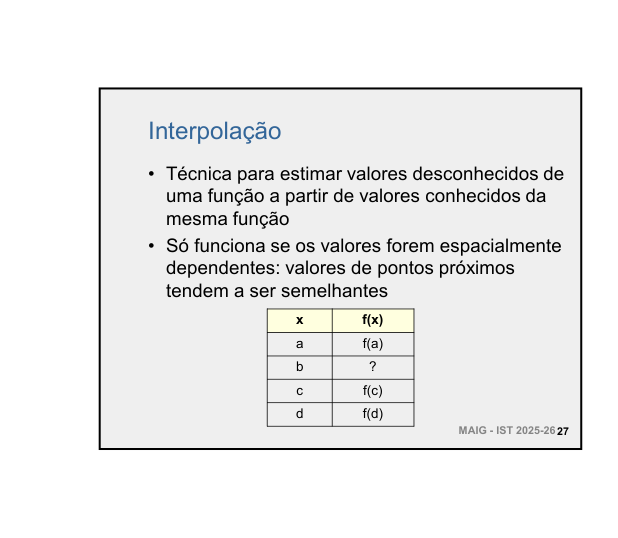
Técnica para estimar valores desconhecidos a partir de valores conhecidos da mesma função.
Pressuposto: os valores são espacialmente dependentes — pontos próximos tendem a ter valores semelhantes.
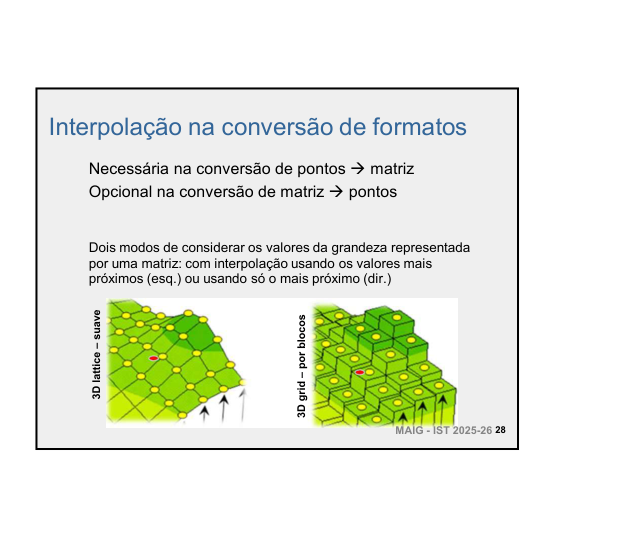
Simples; resultado em blocos; só valores originais
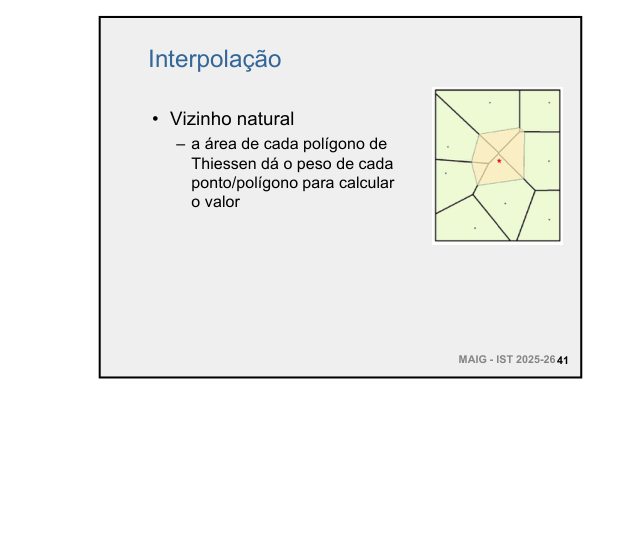
Vizinho Natural
Peso proporcional à área do polígono de Thiessen
Suave; ponderado pela área de proximidade
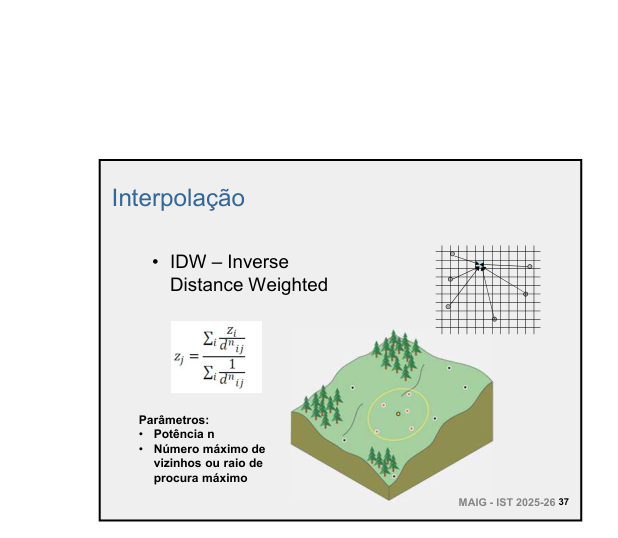
IDW(Inverse Distance Weighted)
Média ponderada pelo inverso da distância^p
Exato nos pontos amostrais; tende para a média ao afastar-se
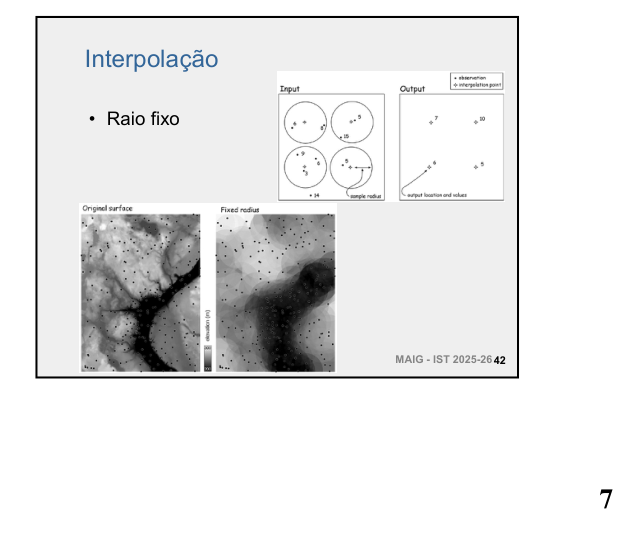
Raio Fixo
Média de todos os pontos dentro de um raio
Simples; depende da distribuição
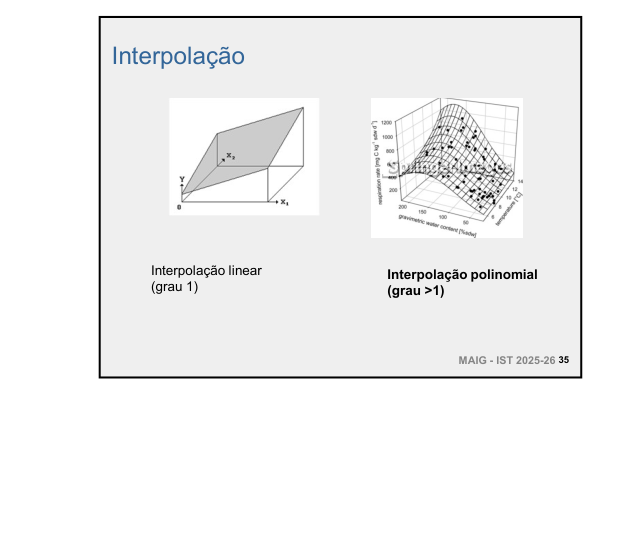
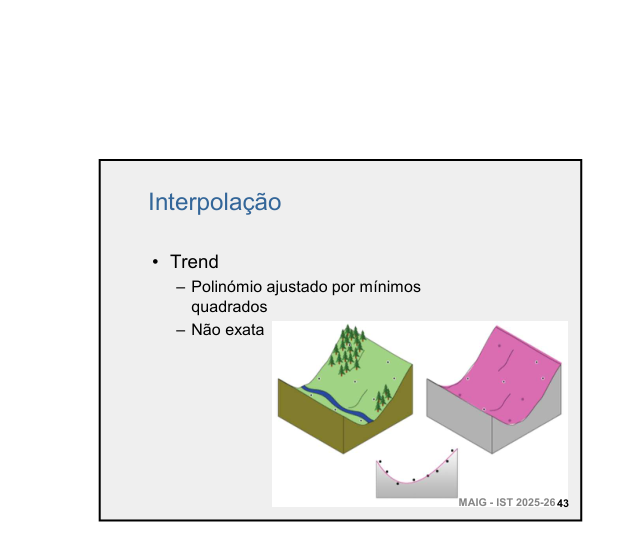
Trend
Polinómio ajustado por mínimos quadrados
Não exato; superfície suave global
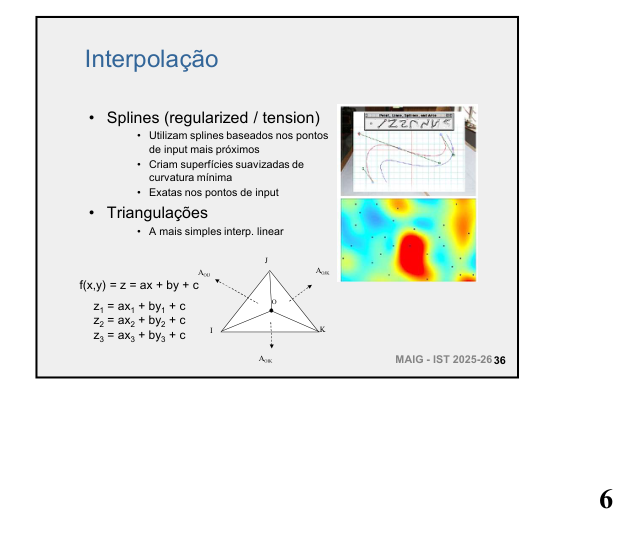
Splines(regularized/tension)
Splines baseados nos pontos mais próximos
Superfície suave de curvatura mínima; exato nos pontos de input
Triangulação (TIN)
Interpolação linear em triângulos
Mais simples; exato nos pontos de input
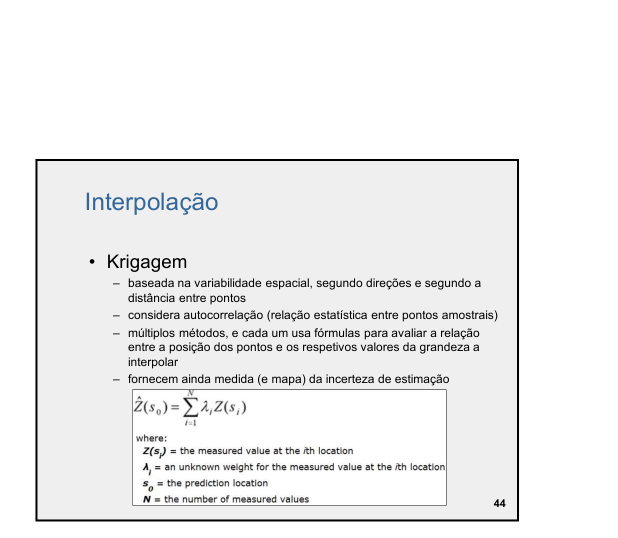
Krigagem
Baseada em variabilidade espacial e autocorrelação
Fornece mapa de incerteza; múltiplos métodos
IDW — Fórmula
Fórmula IDW
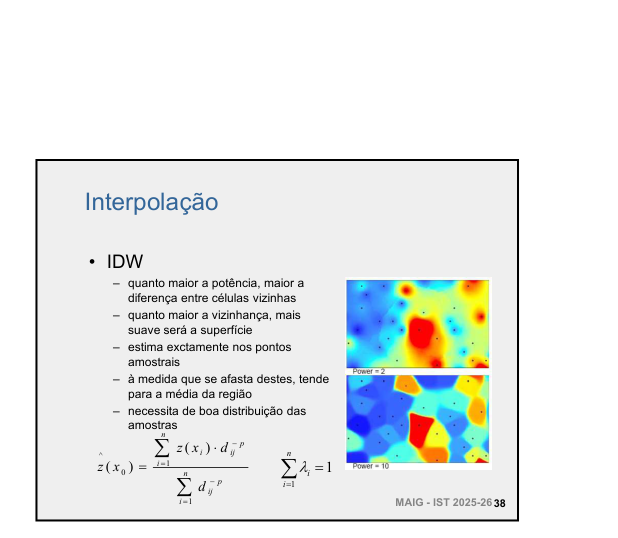
z^(x0)=i=1∑ndi0−pi=1∑nz(xi)⋅di0−p
Parâmetros do IDW
Potência p maior → maior diferença entre células vizinhas (superfície mais irregular)
Vizinhança maior → superfície mais suave
Estima exatamente nos pontos amostrais
À medida que se afasta dos pontos, tende para a média da região
Outros Métodos — Visualizações
Quantificação de Erros
Medidas de erro de interpolação
Medida
Fórmula
Erro de estimação
e=f^(x,y)−f(x,y)
Erro médio
eˉ=n1∑[f^(x,y)−f(x,y)]
Erro Absoluto Médio (MAE)
MAE=n1∑∣f^(x,y)−f(x,y)∣
Erro Quadrático Médio (MSE)
MSE=n1∑[f^(x,y)−f(x,y)]2
Onde f^(x,y) é o valor estimado e f(x,y) é o valor conhecido.
8. Conversão Vetorial → Matricial
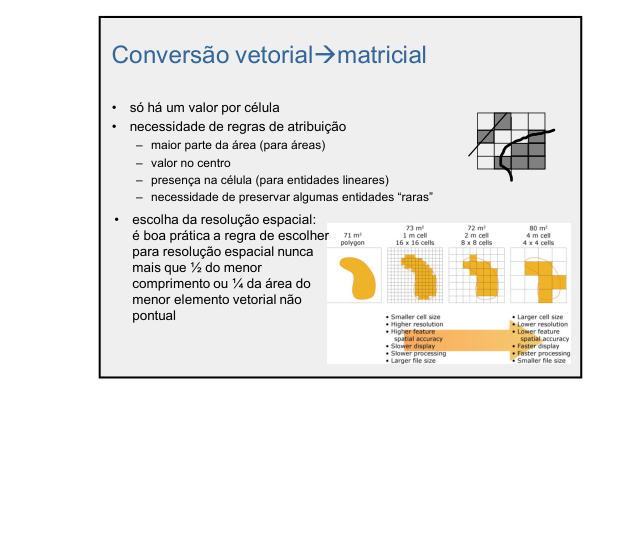
Regras de atribuição (na conversão, só há um valor por célula)
Regra
Aplicação
Maior parte da área
Para polígonos/áreas
Valor no centro
Para polígonos
Presença na célula
Para entidades lineares
Preservar entidades raras
Para não perder elementos pequenos mas importantes
Resolução na conversão
Nunca maior que ½ do menor comprimento ou ¼ da área do menor elemento vetorial não pontual.
9. Vetorial vs. Matricial — Comparação
Aspeto
Vetorial
Matricial
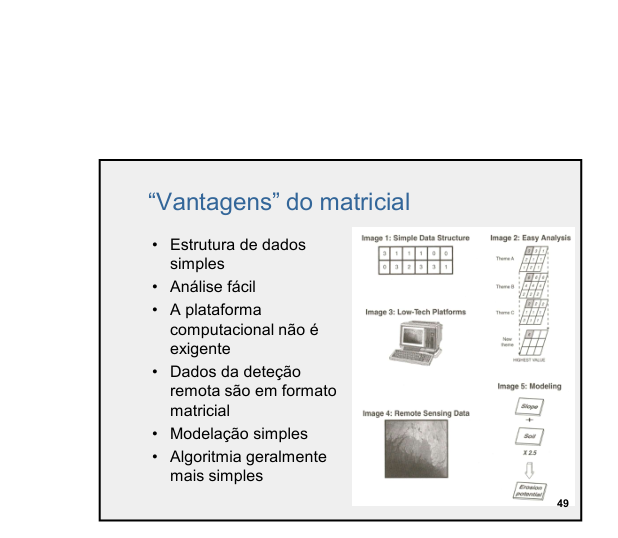
Estrutura de dados
Complexa
Simples
Análise espacial
Mais difícil
Mais fácil
Plataforma computacional
Mais exigente
Menos exigente
Dados de deteção remota
—
Nativo
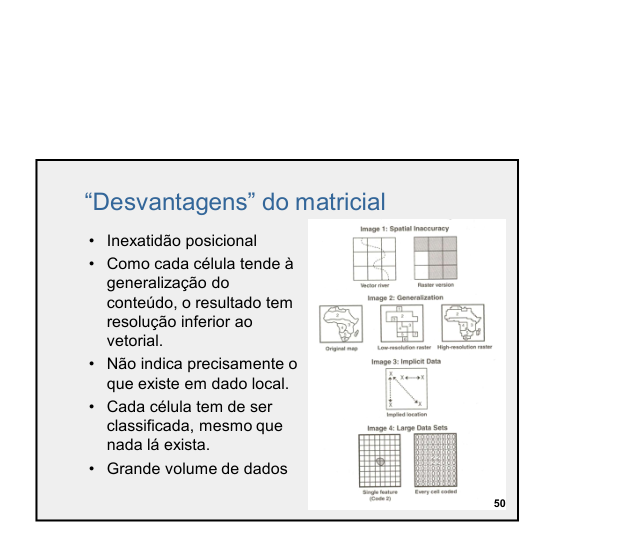
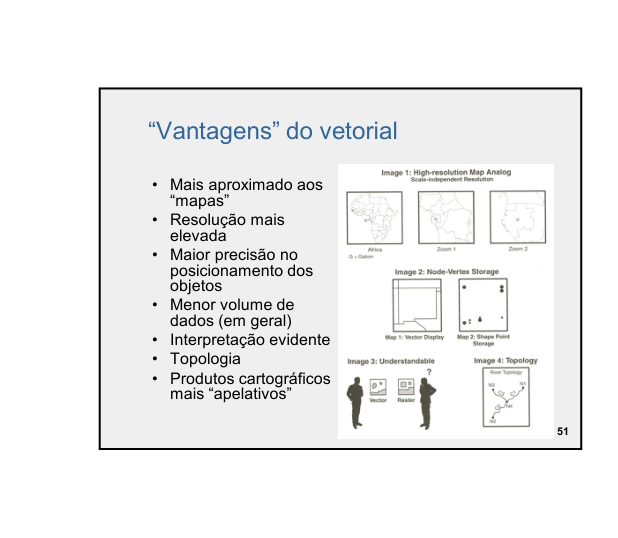
Resolução
Alta (escala independente)
Depende do tamanho da célula
Precisão posicional
Alta
Inexatidão posicional
Volume de dados
Menor (em geral)
Grande
Representação
Próxima de mapas tradicionais
Menos “cartográfica”
Topologia
Suporta
Não suporta diretamente
Edição
Mais demorada
Mais simples
Generalização
Não generaliza
Cada célula generaliza o seu conteúdo
Fronteiras
Bem definidas
Difusas (mas pode representar difusas)
10. Exemplos de Diagramas de Análise Espacial
Exemplo 1 — Caixotes no IST a mais de 30m do Civil
Objetivo: Caixotes de lixo no campus IST que estejam a mais de 30m do pavilhão de Civil.
Resolução passo-a-passo
IST (polígono) + Caixotes (pontos) ──► Int ──► Caixotes no IST
                                                        │
Civil (polígono) ──► Buffer 30m ──► Civil ≤30m ────────┤
                                                        ▼
                                               Corte (Civil ≤30m é a máscara)
                                                        │
                                                        ▼
                                         Caixotes no IST a >30m de Civil
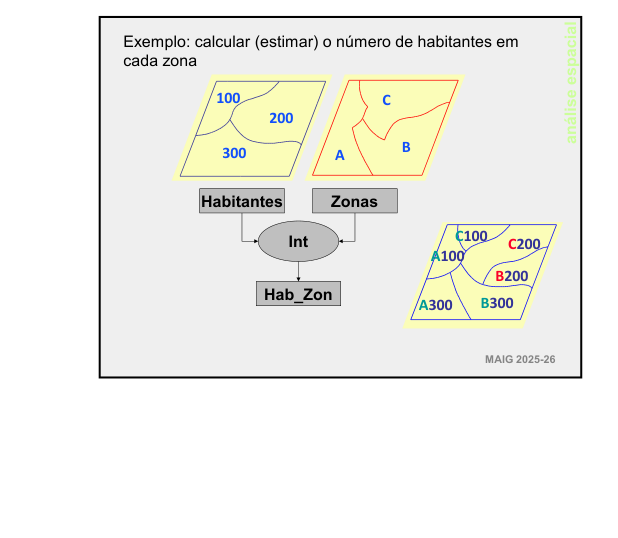
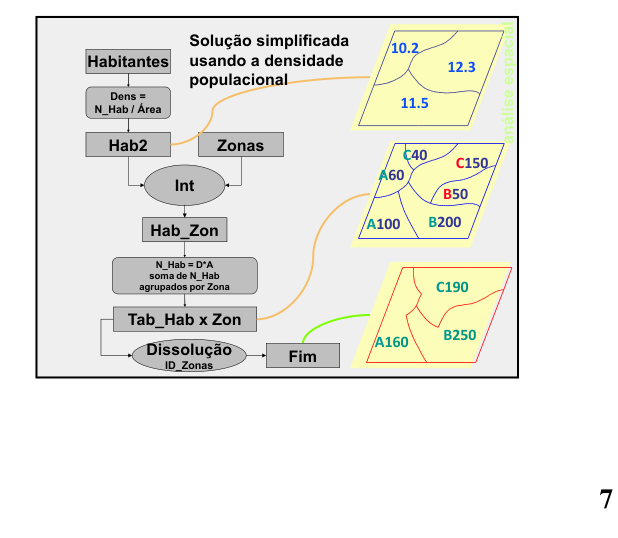
Exemplo 2 — Calcular o número de habitantes em cada zona
Solução simplificada (usando densidade populacional)
Habitantes → Dens = N_Hab / Área → Hab2 ──┐
                                            ├──► Int ──► Hab_Zon
Zonas ─────────────────────────────────────┘
                                                  │
                                    N_Hab = D × A │
                              soma N_Hab por Zona │
                                                  ▼
                                        Tab_Hab × Zon
                                                  │
                                                  ▼
                                   Dissolução ID_Zonas ──► Fim
Exemplo 3 — Exercício MAP1 23/24 v4: Localização de Supermercados
Enunciado: Determinar a área potencial para localização de supermercados, verificando alguma das condições:
(i) Área de uso ‘urbano’, a mais de 400m (linha reta) de supermercados existentes e a menos de 200m (por estrada) de alguma escola.
(ii) Área de uso ‘urbanizável’ em freguesias com menos de 8 supermercados por km².
Resolução passo-a-passo
Uso Solo ──► tipo='urbano' ──► área urb ──┐
Supermercados ──► Buffer 400m ──────────► Corte ──► área urb longe de super ──┐
Escolas + rede viária ──► Acesso 200m ──► perto_escolas ───────────────────────┤
                                                                               ▼
                                                                    Int ──► condição (i) ──┐
                                                                                           ├──► União ──► FIM
Supermercados + Freguesias ──► Int ──► sup2                                                │
Contar sup2 por freguesia ──► Tabela                                                       │
Freguesias ──► Junção ──► freg2 ──► freg com poucos sup (<8/km²) ─────────────────────────┤
Uso Solo ──► tipo='urbanizável' ──► urbanizável                                            │
urbanizável + freg com poucos sup ──► Int ──► condição (ii) ────────────────────────────────┘
11. Questões de Revisão (Aula 1)
Questões de reflexão
Que problemas existem se quisermos encontrar as freguesias de Portugal com área de “bosque” superior a 30 hectares?
Se se usar cartografia à escala 1:10 000, significa isso que todos os comprimentos medidos são na realidade 10 000 vezes inferiores nessa cartografia do que no mundo real?
Que modelo de dados seria adequado para a gestão de espaços de um edifício como o pavilhão de Civil?
Como está estruturada a informação num SIG?
O Google Earth tem todas as funcionalidades de um SIG?
Erros a evitar (lê antes do teste)
Confundir Eliminação com simplesmente apagar — implica dissolução.
Aplicar Buffer quando a distância é por estrada (usar Acesso).
Usar Interseção quando se quer manter toda a geometria de A (usar Identidade).
Esquecer que Pentágonos não formam tessalações.
Assumir que a tabela de atributos contém coordenadas ou relações topológicas.
Esquecer a suposição de densidade constante na estimativa de grandeza por zona.
Aplicar TIN/Splines/IDW sem verificar se o método é ou não exato nos pontos amostrais.
Esquecer que Vizinho Mais Próximo (reamostragem) é o único método que não cria valores novos.
Recursos
Materiais de estudo
Fonte: Alexandre Gonçalves, DECivil — IST, 2025-26.
Resumo preparado a 2026-05-08 com base no scan de apontamentos (ScanResumo.pdf) e nos slides das aulas teóricas de MAIG 2025-26.
Notas relacionadas (Dataview)
TABLE WITHOUT ID link(file.link, file.name) AS "Nota", date AS "Data", status AS "Estado", tags AS "Tags"FROM "2.Técnico/1º Ano/2Semestre/MAIG"WHERE (type = "note" OR type = "project") AND file.name != this.file.nameSORT date DESC